
 대표어
권호기사보기
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
결과 내 검색
동의어 포함
목차
[표제지 등]=0,1,2
제출문=i,3,2
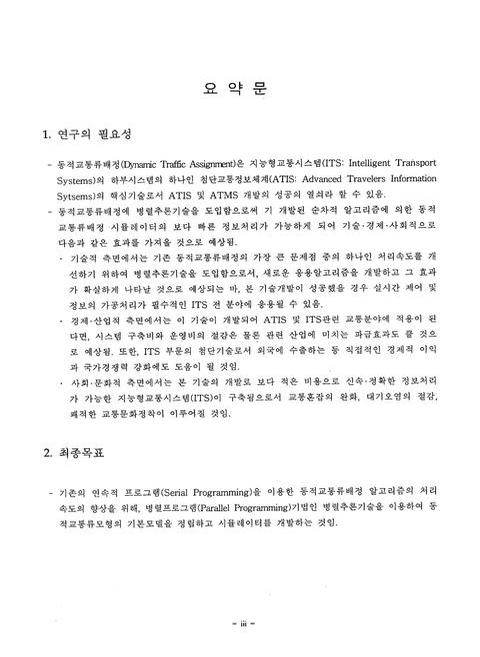
요약문=iii,5,6
목차=ix,11,1
표목차=x,12,1
그림목차=x,12,1
제1장 서론=1,13,1
1절 연구의 배경 및 목적=1,13,2
2절 연구의 내용적 범위 및 연구수행방법=3,15,1
3절 연구수행체계=4,16,1
제2장 국내외 기술개발 현황=5,17,1
1절 동적배정교통류 기술개발현황=5,17,1
1. Mathematical Programming Model=5,17,2
2. 최적제어모형(Optimal Control Techniques)=6,18,2
3. 휴리스틱 모형(Heuristic Approach)=7,19,2
4. Smith의 동적통행배정모형=8,20,1
5. 확률적 통행배정방법(Stochastic Process Approach)=8,20,2
6. 교통류이론기반 통행배정모형=9,21,2
7. Simulation-Based Model=10,22,2
2절 미국의 TRANSIMS 개발사례=11,23,1
1. 개요=11,23,2
2. 모형의 구조=12,24,5
제3장 연구개발수행 내용 및 결과=17,29,1
1절 병렬추론기술=17,29,1
1. 적용사례=17,29,1
2. 전통적인 시뮬레이션 접근방법과의 비교=17,29,2
3. 병렬추론기술의 특징=18,30,2
4. 시뮬레이션기술=19,31,3
2절 차량추종이론(Car Following Theory)=21,33,1
1. 개요=21,33,1
2. GHR(Gazis-Herman-Rothery) 모형=22,34,2
3. 안전거리 혹은 충돌회피모형 (Safety distance or collision avoidance model (CA))=24,36,1
4. Linear (Helly) Model=24,36,3
5. Psychophysical or Action Point Model (AP)=27,39,2
6. Fuzzy Logic-based Model=28,40,2
7. A Behavioral Car-Following Model (Gipps, 1981)=29,41,4
3절 신호제어 이론 조사=33,45,1
1. 신호제어 방법 고찰=33,45,7
2. 신호제어 알고리즘=40,52,15
4절 링크중심 시뮬레이션=54,66,2
5절 차량중심 시뮬레이션=55,67,1
1. Timing and Speed=55,67,1
2. Agent Classes=55,67,2
3. Agents 들의 기능 및 행동특성 설계=56,68,6
6절 멀티쓰레딩에 의한 Agent Based Modeling Engine의 개발=62,74,3
제4장 연구개발 목표달성도 및 성과=65,77,1
1절 연구개발 목표 달성도=65,77,1
2절 연구개발 성과=65,77,2
제5장 연구개발 활용계획 및 기대효과=67,79,1
1절 연구개발 활용계획=67,79,1
2절 연구개발 기대효과=67,79,1
3절 실제적용상의 제약요인=68,80,1
제6장 참고문헌=69,81,6
부록1 멀티쓰레딩에 의한 Agent Based Modeling Engine Source Code=75,87,48
부록2 PASS-DT Paracell Source Code=123,135,30
부록3 런던대학 Ben Heydecker 교수 위탁용역보고서=153,165,28
(그림1-1) 1, 2, 3 차년도 연구의 내용적 범위=3,15,1
(그림1-2) 연구수행 체계도=4,16,1
(그림2-1) TRANSIMS의 모형구조=13,25,1
(그림2-2) Selector에 의한 TRANSIMS의 자료 Feedback 구조=14,26,1
(그림3-1) 기존 기술과의 차이점=18,30,1
(그림3-2) PIM의 개발환경=20,32,1
(그림3-3) PIM의 수행방식=21,33,1
(그림3-4) 균일지체의 형태=35,47,1
(그림3-5) 앞막힘 예방제어 알고리즘을 위한 검지기 배치형태=53,65,1
(그림3-6) Mode 1의 상류부교차로 현시의 종기종결 개념도=53,65,1
(그림3-7) Mode 2의 상류부 교차로 현시 조기종결 개념도=54,66,1
(그림3-8) Autonomous Agents의 구성개념도=60,72,1
(그림3-9) 시뮬레이션 시스템 개관=61,73,1
(그림3-10) 멀티 쓰레딩 Agent Modeling Engine의 구성=63,75,1
| 등록번호 | 청구기호 | 권별정보 | 자료실 | 이용여부 |
|---|---|---|---|---|
| 0000909692 | 388.31 ㄱ373ㅂ | 서울관 서고(열람신청 후 1층 대출대) | 이용가능 | |
| 0000909693 | 388.31 ㄱ373ㅂ | 서울관 서고(열람신청 후 1층 대출대) | 이용가능 |
*표시는 필수 입력사항입니다.
| 전화번호 |
|---|
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
| 번호 | 발행일자 | 권호명 | 제본정보 | 자료실 | 원문 | 신청 페이지 |
|---|
도서위치안내: / 서가번호:
우편복사 목록담기를 완료하였습니다.
*표시는 필수 입력사항입니다.
저장 되었습니다.