대표어
권호기사보기
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
결과 내 검색
동의어 포함
목차
표제지=0,1,1
제출문=1,2,2
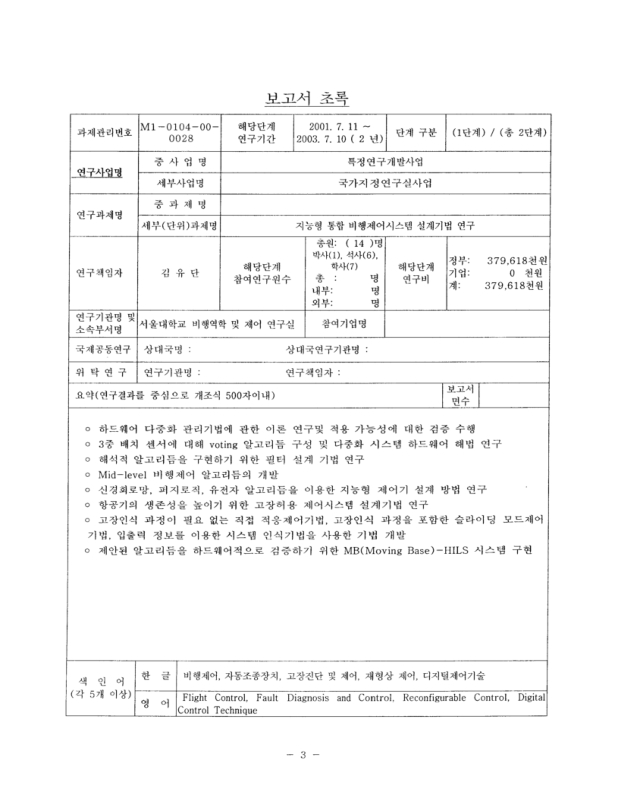
보고서 초록/김유단=3,4,2
요약문=5,6,4
SUMMARY=9,10,3
CONTENTS=12,13,3
목차=15,16,4
표 차례=18,19,2
그림 차례=19,20,6
제1장 연구개발과제의 개요=25,26,1
제1절 연구개요=25,26,2
제2절 연구 목표=26,27,1
제3절 연차별 연구목표 및 내용=26,27,1
제2장 국내외 기술개발 현황=27,28,1
제1절 국외의 연구 개발 내용 및 결과=27,28,1
제2절 국내의 연구개발 내용 및 결과=28,29,1
제3절 현기술상태의 취약성=28,29,2
제3장 연구개발수행 내용 및 결과=30,31,1
제1절 Mid-level 비행제어 법칙 연구=30,31,1
1. 지능형 비행제어 시스템 연구 개요=30,31,1
가. 신경회로망 유도법칙=30,31,5
나. 피지 논리 유도법칙=34,35,5
다. 유전자 알고리듬=38,39,6
2. 6자유도 비선형 시뮬레이션 프로그램=44,45,1
가. 개요=44,45,2
나. 항공기 모델=45,46,2
다. 운동학 모델링 및 구현=46,47,5
라. 외력 모델링 및 구현=50,51,7
마. 외부환경 모델=56,57,2
바. Matlab Simulink를 이용한 NSPA 구현=57,58,2
3. Mid-level 비행제어 알고리듬 연구=58,59,1
가. NSPA를 이용한 Mid-level 비행제어 연구=58,59,2
나. 시스템 선형화=59,60,7
4. Mid-level 비행제어법칙 알고리듬 개선=66,67,1
가. 르야프노프 이론을 이용한 목표각 추종 유도법칙 설계=66,67,9
나. 지능형 제어기를 이용한 항공기의 회피 유도법칙[원본불량;p.74]=74,75,8
다. 경로점을 통과하는 최적 비행궤적 설계=81,82,6
5. 고장 검출 및 인식 (FDI) 기법 연구=86,87,1
가. 소프트웨어 기법(모델기반 방식)=87,88,17
나. 하드웨어 기법(신호기반 방식)[내용누락;p.104]=104,105,11
6. 필터 설계 기법 연구=115,116,1
가. Kalman Filter의 유도과정=115,116,3
나. 시뮬레이션과 실제 적용=117,118,5
7. 알고리듬의 실시간 계산을 위한 수치기법 개발=121,122,1
가. 입출력 궤적정보를 이용한 시스템 식별기법=121,122,5
나. 모델 추종제어기법을 이용한 재형상 비행제어=125,126,3
다. 추정기를 가진 모델추종 해형상 제어시스템의 설계=127,128,3
라. 수치 시뮬레이션=129,130,4
마. 연구요약=133,134,1
제2절 고장허용 비행제어 설계기법 연구=134,135,1
1. 고장허용 비행제어시스템 연구개요=134,135,1
가.연구 범위 및 분류=134,135,2
나. 고장검출 및 분리=135,136,1
다. 다중화관리 하드웨어 해법=136,137,1
라. 해석적 방법=136,137,2
2. 비행체 고장의 개요 및 특성=138,139,1
가. 고장의 정의=138,139,1
나. 고장의 분류 및 고장 요인=138,139,2
다. 고장 검출 및 인식 기법의 분류=139,140,1
3. 신경회로망을 이용한 비선형 제어시스템 설계기법 연구=140,141,1
가. 서론=140,141,2
나. 신경회로망의 구조와 기본적인 성질=141,142,3
다. 항공기 시스템 모델 및 제어기 설계=143,144,3
라. 안정성 해석=145,146,3
마. 수치예제=147,148,4
바. 결론=150,151,1
4. 적용제어기법을 이용한 재형상 제어시스템 설계기법 연구=151,152,1
가. 적응기법을 이용한 재형상 비행제어 시스템 설계기법 비교=151,152,1
나. 운동방정식=151,152,2
다. 제어시스템 구조 및 고장 모델링=152,153,2
라. 직접법 및 모델추종기법을 이용한 재형상 비행제어시스템 설계[내용누락;p.159]=153,154,9
5. 슬라이딩 모드기법 기반 재형상 제어시스템 설계기법 연구=162,163,1
가. 시스템 운동방정식=162,163,1
나. 모델 추종제어 기법의 적용=162,163,2
다. Sliding Model기법 적용=163,164,3
라. 조종면 파손 모델링 및 재형상 제어=165,166,2
마. 시뮬레이션=166,167,3
6. 모드전환 비행제어 기법 연구=168,169,1
가. 개요=168,169,2
나. 연구방법=169,170,2
제3절 하드웨어 다중화 관리 시스템 연구=171,172,1
1. 비행제어 시스템 개요=171,172,1
가. 개요=171,172,1
나. 제어 시스템의 기능=172,173,2
다. 하드웨어 다중화 관리 기법=173,174,6
2. 다중화 관리 시스템 구성=178,179,1
가. RM 시스템 구성=178,179,2
3. 비행제어시스템 모듈 프로세서 DSP(Digital Signal Processor)의 소개=180,181,9
4. 기능별 모듈의 종류=188,189,2
가. 센서입력부=189,190,2
나. 비행제어부=190,191,1
다. 제어신호생성부=190,191,2
라. 버스 관리 부=191,192,1
5. 데이터 버스 시스템=191,192,1
가. CAN의 개요=191,192,2
나. CAN의 구조 및 물리적 프로토콜=192,193,3
다. 소프트웨어 프로토콜 (요소기술 및 구현기술)=194,195,2
라. 버스 운영 방법=195,196,1
마. BUS FAULT=195,196,2
6. 다중 비행제어시스템 프로그래밍=196,197,2
가. 센서입력부 프로그램=197,198,2
나. 비행제어부 프로그램=198,199,3
다. 센서신호발생부=200,201,2
7. 다중화 시스템 보완모델의 해석적 알고리듬 개발=201,202,2
가. 칼만 필터를 이용한 하드웨어 보완 방식=202,203,2
나. 관측기를 이용한 해석적 고장 진단 방법=203,204,3
다. 뱅크 고장 필터 시스템=205,206,2
제4절 지능형 통합 비행제어 시스템 설계 기법 연구=207,208,1
1. HILS 시스템 개요=207,208,1
가. 시뮬레이션의 정의 및 종류=207,208,2
나. HILS의 필요성=208,209,1
다. 구성=209,210,6
2. HILS 시스템을 이용한 실험 연구=215,216,1
가. 기본 임무수행 테스트=215,216,1
나. HARDWARE 해법 RM 검증=215,216,12
다. 칼만필터를 사용한 해석적 여분 방식=226,227,5
제4장 목표달성도 및 관련분야에의 기여도=231,232,1
제1절 계획대비 달성도=231,232,2
제2절 1단계 연구 결과=232,233,2
제5장 연구개발결과의 활용계획=234,235,2
제6장 참고문헌=236,237,2
특정연구개발사업 연구결과 활용계획서/김유단=238,239,12
영문목차
[title page etc.]=0,1,12
CONTENTS=12,13,13
CHAPTER1. OUTLINE OF THE RESEARCH AND THE DEVELOPMENT=25,26,1
1. Outline of the Research=25,26,2
2. Objective of the Research=26,27,1
3. Anual Plan for Research=26,27,1
CHAPTER2. CURRENT SITUATION OF THE CONTROL SYSTEM TECHNOLOGY=27,28,1
1. The Current Situation of the Foreign Technology=27,28,1
2. The Current Situation of the Domestic Technology=28,29,1
3. The Weakness of the Domestic Technology=28,29,2
CHAPTER3. THE CONTENT OF THE RESEARCH=30,31,1
1. Mid-level Flight Control Law=30,31,1
1. The Research of the Intelligent Flight Control System=30,31,1
A. Neural Network Control Law=30,31,5
B. Fuzzy Logic Control Law=34,35,5
C. Genetic Algorithm=38,39,6
2. 6DOF Nonliner Simulation Program=44,45,1
A. Outline=44,45,2
B. Aircraft Model=45,46,2
C. Dynamics Modeling=46,47,5
D. External Force Modeling=50,51,7
E. Environment Modeling=56,57,2
F. NASP Construction Using Matlab Simulink=57,58,2
3. Mid-level Flight Control Algorithm=58,59,1
A. Mid-level Flight Control using NASP=58,59,2
B. System Linearization=59,60,7
4. Improvement of the Mid-level Flight Control Algorithm=66,67,1
A. Design of Aim Angle Guidance Law Using Lyapunov Theory=66,67,9
B. Evasive Guidance Law Using Artificial Intelligence=74,75,8
C. Optimum Flight Path Design Passing Through Waypoints=81,82,6
5. Study on the Fault Detection and Isolation Method=86,87,1
A. Software Approach(Model Based Method)=87,88,17
B. Hardware Approach(Single Based Method)=104,105,11
6. Filter Design=115,116,1
A. Introduction of Kalman Filter=115,116,3
B. Simulation and Real Application=117,118,5
7. Development of Numerical Method for Real-time Computation=121,122,1
A. System ID Method Using Input-Output History=121,122,5
B. Reconfigurable Flight Control Using Model Following Approach=125,126,3
C. Model Following Reconfiguration with Estimator=127,128,3
D. Numerical Simulation=129,130,4
E. Summary=133,134,1
2. Study on Fault Tolerance Flight Control Design=134,135,1
1. Concept of Fault Tolerance Flight Control System=134,135,1
A. Objectives and Classification=134,135,2
B. Fault Detection and Isolation=135,136,1
C. Hardware Based Redundancy Management=136,137,1
D. Analytical Method=136,137,2
2. Aircraft System Fault=138,139,1
A. Definition of Fault=138,139,1
B. Classification and Cause of Fault=138,139,2
C. Fault Detection and ID Methods=139,140,1
3. Nonlinear Control System Approach Using Neural Network=140,141,1
A. Introduction=140,141,2
B. Basic Concept of Neural Networks=141,142,3
C. System Model and Control Law Design=143,144,3
D. Stability Analysis=145,146,3
E. Numerical Example=147,148,4
F. Conclusion=150,151,1
4. Reconfigurable Control System Approach Using Adaptive Controller=151,152,1
A. Comparison of Reconfigurable Flight Control System Design Methods=151,152,1
B. System Dynamics=151,152,2
C. Control System Structure and Fault Modeling=152,153,2
D. Reconfigurable Control System Using Direct Method and Model Following Method=153,154,5
E. Simulation Result=157,158,5
5. Sliding Mode Based Reconfigurable Flight Control System=162,163,1
A. System Dynamics=162,163,1
B. Model Following Approach=163,163,2
C. Sliding Mode Approach=163,164,3
D. Actuator Fault Modeling and Reconfiguration=165,166,2
E. Simulation Result=166,167,3
6. Mode Change Flight Controller=168,169,1
A. Outline=168,169,2
B. Approaches=169,170,2
3. Hardware Redundancy Management System=171,172,1
1. Outline of Flight Control System=171,172,1
A. Basic Concept=171,172,1
B. Function of Control System=172,173,2
C. Hardware Redundancy Management Method=173,174,6
2. Redundancy Management System=178,179,1
A. Contents of Redundancy Management System=178,179,2
3. Introduction of Flight Control System Module Processor,DSP(Digital Signal Processor)=180,181,9
4. Categorization of Functional Module=188,189,2
A. Sensor input Part=189,190,2
B. Flight Control Part=190,191,1
C. Control Signal Generation Part=190,191,2
D. Bus Management Part=191,192,1
5. Data Bus System=191,192,1
A. Outline of CAN Bus System=191,192,2
B. Structure and Physical Protocol of CAN=192,193,3
C. Software Protocol=194,195,2
D. Bus Operation Method=195,196,1
E. Bus Fault=195,196,2
6. Redundancy Flight Control System Programming=196,197,2
A. Sensor input Part Program=197,198,2
B. Flight Control Part Program=198,199,3
C. Sensor Signal Generation Part Program=200,201,2
7. Analytical Algorithm of Redundancy Compensation Model=201,202,2
A. Hardware Compensation Method Using Kalman Filter=202,203,2
B. Analytical Fault Detection Method Using Observer=203,204,3
C. Bank Fault Filter System=205,206,2
4. Research on Intergrated Intelligent Flight Control System=207,208,1
1. Outline of HILS System=207,208,1
A. Definition and Classification of Simulation=207,208,2
B. Necessity of HILS System=208,209,1
C. Contents=209,210,6
2. Test Based on HILS=215,216,1
A. Basic Mission Test=215,216,1
B. RM Verification with Hardware Approach=215,216,12
C. Analytical Redundancy Approach Using Kalman Filter=226,227,5
CHAPTER4. PLAN ACHIEVEMENT AND CONTRIBUTION=231,232,1
1. Achievement Comparing with the Plan=231,232,2
2. Research Result of the 1st Phase=232,233,2
CHAPTER5. PRACTICAL USE OF THE PROPOSED RESEARCH=234,235,2
CHAPTER6. REFERENCE=236,237,14
그림3.1.1 신경회로망 구조=31,32,1
그림3.1.2 퍼지추론 과정=38,39,1
그림3.1.3 최적화 알고리듬의 계보=39,40,1
그림3.1.4 유전자 알고리듬의 흐름도=43,44,1
그림3.1.5 비선형 시뮬레이터 구조=44,45,1
그림3.1.6 비선형 6자유도 시뮬레이터=45,46,1
그림3.1.7 F-16 모델 물리적 변수=46,47,1
그림3.1.8 받음각과 옆미끄럼각=46,47,1
그림3.1.9 병진방향 동력학 시뮬링크 모델=47,48,1
그림3.1.10 회전방향 기구학 시뮬링크 모델=48,49,1
그림3.1.11 병진방향 기구학 시뮬링크 모델=48,49,1
그림3.1.12 회전방향 기국학 시뮬링크 모델=49,50,1
그림3.1.13 병진방향 시뮬링크 모델=49,50,1
그림3.1.14 회전진방향 시뮬링크 모델=49,50,1
그림3.1.15 NASP 동력학 시뮬링크 모델=50,51,1
그림3.1.16 비행체에 작용하는 외력=50,51,1
그림3.1.17 공력계수 구성(Cx)=51,52,1
그림3.1.18 공력계수 구성(Cy)=51,52,1
그림3.1.19 공력계수 구성(Cz)=51,52,1
그림3.1.20 공력계수 구성(Cl)=51,52,1
그림3.1.21 공력계수 구성(Cm)=52,53,1
그림3.1.22 공력계수 구성(Cn)=52,53,1
그림3.1.23 공력계수 구성(병진방향)=52,53,1
그림3.1.24 공력계수 구성(회전방향)=52,53,1
그림3.1.25 공력계수 유차원화(병진방향)=53,54,1
그림3.1.26 공력계수 유차원화(회전방향)=53,54,1
그림3.1.27 공력 모델링=53,54,1
그림3.1.28 추력계수 모델=53,54,1
그림3.1.29 엔진에 의한 추력 모델=54,55,1
그림3.1.30 엔진에 의한 모멘트 모델=54,55,1
그림3.1.31 엔진에 의한 외력 모델링=55,56,1
그림3.1.32 중력에 의한 외력 모델링=55,56,1
그림3.1.33 외력 모델링=56,57,1
그림3.1.34 대기온도 모델=57,58,1
그림3.1.35 외부환경 모델링=57,58,1
그림3.1.36 입출력 관게=58,59,1
그림3.1.37 Simulink를 이용한 NASP=58,59,1
그림3.1.38 선정된 정상수평비행 트림 점=59,60,1
그림3.1.39 수치구배기법의 개념=61,62,1
그림3.1.40 상태변수 피드백을 걸지 않았을 경우의 시스템 궤적=65,66,1
그림3.1.41 상태변수 피드백을 걸엇을 경우의 시스템 궤적=65,66,1
그림3.1.42 2차원 추적상황=66,67,1
그림3.1.43 충돌삼각형과 목표각=67,68,1
그림3.1.44 미상일과 표적의 궤적 (시나리오 1,2,3,11)=74,75,1
그림3.1.45 가속도 명령=74,75,1
그림3.1.46 가속도 명령 (시나이로 7,8,12)=74,75,1
그림3.1.47 추적자와 회피자의 형상=75,76,1
그림3.1.48 퍼지 소속함수=78,79,1
그림3.1.49 퍼지 곡면=79,80,1
그림3.1.50 교전 1의 비행 궤적=80,81,1
그림3.1.51 교전 7의 비행 궤적=80,81,1
그림3.1.52 3차원 좌표계=82,83,1
그림3.1.53 로점 영역 부등식 구속조건=83,84,1
그림3.1.54 종말시간 정규화 개념도=84,85,1
그림3.1.55 시간 종속 매개변수 선정=84,85,1
그림3.1.56 입력 매개변수 초기화=85,86,1
그림3.1.57 초기값에 의한 비행궤적=85,86,1
그림3.1.58 최적 입력 매개변수=86,87,1
그림3.1.59 생성된 최적 비행궤적=86,87,1
그림3.1.60 FDI 기법의 분류=86,87,1
그림3.1.61 소프트웨어 FDI 기법=87,88,1
그림3.1.62 소프트웨어 기법 시스템 블록선도=87,88,1
그림3.1.63 잔차 생성 기법의 블록선도=88,89,1
그림3.1.64 관측기기반 기법의 블록선도=88,89,1
그림3.1.65 고장 신호=90,91,1
그림3.1.66 센서 Fault Cases=90,91,1
그림3.1.67 고장의 형상=91,92,1
그림3.1.68 외란시 고장에 따른 충격=91,92,1
그림3.1.69 고장유무에 따른 추정오차=91,92,1
그림3.1.70 고장이 있을 경우의 잔차=91,92,1
그림3.1.71 구조화된 잔차 생성 기법=92,93,1
그림3.1.72 노이즈의 영향과 plant fault=94,95,1
그림3.1.73 노이즈를 상쇄한 잔차=95,96,1
그림3.1.74 plant fault가 존재하지 않는 경우=95,96,1
그림3.1.75 MA parity equation(with fault noise)=95,96,1
그림3.1.76 MA parity equation(with fautl noise)=96,97,1
그림3.1.77 MA parity equation(with fault)=96,97,1
그림3.1.78 MA parity equation(No fault)=96,97,1
그림3.1.79 고장 출력 공간=97,98,1
그림3.1.80 매개변수 인식 방법=98,99,1
그림3.1.81 고장 검출 및 진단 알고리듬=99,100,1
그림3.1.82 퍼지 시스템=99,100,1
그림3.1.83 퍼지 시스템의 기본 구조=100,101,1
그림3.1.84 퍼지출력=101,102,1
그림3.1.85 고장에 대한 고장검출 신호=101,102,1
그림3.1.86 검출된 고장 모드=101,102,1
그림3.1.87 고장 발생 시 각도 상태변수 시간반응=102,103,1
그림3.1.88 고장 발생 시 각속도 상태변수 시간반응=102,103,2
그림3.1.89 Qudraplex System Architecture=105,106,1
그림3.1.90 4중 센서의 고장 검출 알고리듬-첫 번째 고장 발생=105,106,1
그림3.1.91 3중 센서의 고장 검출 알고리듬-두 번째 고장 발생=106,107,1
그림3.1.92 신호의 패턴을 이용한 고장의 분류=106,107,1
그림3.1.93 고장 신호의 예=108,109,1
그림3.1.94 Block diagram System,Measurement and Estimator=118,119,1
그림3.1.95 Simulink 상에서의 시스템과 추정기의 관계=118,119,1
그림3.1.96 System 내부구성=119,120,1
그림3.1.97 Estimator의 구성=119,120,1
그림3.1.98 Gain Matrix의 내부구성=119,120,1
그림3.1.99 각도 측정치=120,121,1
그림3.1.100 잔차=120,121,1
그림3.1.101 필터 시스템의 구성과 역할=121,122,1
그림3.1.102 모델추종기법을 이용한 재형상 제어기=126,127,1
그림3.1.103 추정기를 가진 모델추종 재형상 제어기=129,130,1
그림3.1.104 Responses of dutch roll maneuver=130,131,1
그림3.1.105 Responses of roll maneuver=131,132,2
그림3.1.106 Aileron Responses of roll maneuver(estimator included)=132,133,1
그림3.2.1 고장허용제어의 영역=134,135,1
그림3.2.2 고장허용 제어기법=135,136,1
그림3.2.3 해석적 여분을 이용한 고장검출=136,137,1
그림3.2.4 고장허용제어 분류 및 개괄도=137,138,1
그림3.2.5 항공기 사고 발생 요인별 분석=138,139,1
그림3.2.6 항공기 임부(mission) 수행 중 고장 요인=139,140,1
그림3.2.7 FDI 기법의 분류=139,140,1
그림3.2.8 신경회로망의 구조=142,143,1
그림3.2.9 제안된 제어기의 구조=145,146,1
그림3.2.10 상태변수 시간 반응=149,150,1
그림3.2.11 제어변수 시간반응=149,150,1
그림3.2.12 신경회로망 가중치 Frobenius Norm의 시간반응=150,151,1
그림3.2.13 연속적 구조의 항공기 제어 시스템=152,153,1
그림3.2.14 고장모델링=153,154,1
그림3.2.15 시뮬레이션 시나리오=158,159,1
그림3.2.16 Roll rate response[내용누락;p.159]=159,160,1
그림3.2.17 Pitch rate response[내용누락;p.159]=159,160,1
그림3.2.18 Yaw rate response[내용누락;p.159]=159,160,1
그림3.2.19 Roll angle response=160,161,1
그림3.2.20 Angle of attack response=160,161,1
그림3.2.21 Sideslip angle response=160,161,1
그림3.2.22 Aileron command history=161,162,1
그림3.2.23 Elevator command history=161,162,1
그림3.2.24 Rudder command history=161,162,1
그림3.2.25 상수입력 형태의 고장=167,168,1
그림3.2.26 검출된 고장의 형상=167,168,1
그림3.2.27 수행한 phi=168,169,1
그림3.2.28 RCS 수행한 beta=168,169,1
그림3.2.29 sin입력 형태의 고장=168,169,1
그림3.2.30 검출된 고장의 형상=168,169,1
그림3.2.31 RCS 수행한 phi=168,169,1
그림3.2.32 RCS 수행한 beta=168,169,1
그림3.2.33 게인 스케듈링 개략도=169,170,1
그림3.2.34 예측제어의 블록선도=169,170,1
그림3.2.35 단일 모델과 다중모델의 적응방식 비교=170,171,1
그림3.2.36 IDCL/MPC 통합제어기=170,171,1
그림3.3.1 다중화 관리시스템의 데이터 흐름도=174,175,1
그림3.3.2 4중 다중화 관리 시스템에서의 투표 과정=176,177,1
그림3.3.3 센서신호와 기준신호 사이의 차이=177,178,1
그림3.3.4 정규분포 곡선과 막대분포도=177,178,1
그림3.3.5 정상신호 유형과 유효시간 결정=178,179,1
그림3.3.6 비행제어시스템의 다중 구조=179,180,1
그림3.3.7 DSP 플랫폼의 특징=181,182,1
그림3.3.8 DSP 내부 구조 개념도=182,183,1
그림3.3.9 DSP의 Pin 배열=183,184,1
그림3.3.10 DSP 내부 기능 블록 다이어그램=183,184,1
그림3.3.11 TM320LF2407A 내부 메모리 맵=184,185,1
그림3.3.12 비행제어컴퓨터 설계 개념도=185,186,1
그림3.3.13 SCSRI 레지스터=186,187,1
그림3.3.14 PLL 클럭 선택 방법=186,187,1
그림3.3.15 채널 A-D 선택 방법=186,187,1
그림3.3.16 XR16C854 블럭 다이어 그램=187,188,1
그림3.3.17 실제 구현된 비행제어컴퓨터=188,189,1
그림3.3.18 센서입력부 인터페이스=190,191,1
그림3.3.19 서보모터의 PWM 방식의 신호처리=191,192,1
그림3.3.20 OSI 계층도=193,194,1
그림3.3.21 CAN의 데이터 프레임=193,194,1
그림3.3.22 3중화 버스=196,197,1
그림3.3.23 다중 비행제어시스템 알고리듬=197,198,1
그림3.3.24 센서입력부 프로그램=197,198,1
그림3.3.25 비행제어부 프로그래밍=200,201,1
그림3.3.26 제어신호생성부 프로그래밍=201,202,1
그림3.3.27 2개의 센서만을 사용하였을 때 고장발생 상황=202,203,1
그림3.3.28 관측기를 이용한 고장진단기=204,205,1
그림3.3.29 고장 센서 신호=205,206,1
그림3.3.30 잔차 생성 고장 감지=205,206,1
그림3.3.31 하드웨어 여분과 해석적 여분방식의 통합=206,207,1
그림3.4.1 FB-HILS 구성도=209,210,1
그림3.4.2 센서 인터페이스 모듈=212,213,1
그림3.4.3 Open GL Display 모듈=213,214,1
그림3.4.4 레이트 테이블=215,215,1
그림3.4.5 기본 임무 수행 테스트=215,216,1
그림3.4.6 자이로 센서 신호분포도=216,217,1
그림3.4.7 자이로 센서 확률분포도=216,217,1
그림3.4.8 가속도계 센서의 신호분포도=217,218,1
그림3.4.9 가속도계 센서의 확률분포도=217,218,1
그림3.4.10 자이로 센서의 유효시간=218,219,1
그림3.4.11 가속도계 센서의 유효시간=218,219,1
그림3.4.12 1회 온도:24.8=223,224,1
그림3.4.13 2회 온도:25.1=223,224,1
그림3.4.14 3회 온도:25.1=223,224,1
그림3.4.15 4회 온도:26.8=223,224,1
그림3.4.16 5회 온도:26.6=223,224,1
그림3.4.17 실험 배선도=224,225,1
그림3.4.18 실험 장치=224,225,1
그림3.4.19 운용 개념도=226,227,1
그림3.4.20 고장진단 실험장치=226,227,1
그림3.4.21 비행선 진행 궤적=228,229,1
그림3.4.22 상태변수=228,229,1
그림3.4.23 자이로 센서의 신호와 기준값=229,230,1
그림3.4.24 고장센서 채널의 상태변수 추정치=229,230,1
그림3.4.25 정상센서 채널의 상태변수 추정치=230,231,1
그림3.4.26 각속도 센서1과 각속도 센서2의 잔차 생성치=230,231,1
| 등록번호 | 청구기호 | 권별정보 | 자료실 | 이용여부 |
|---|---|---|---|---|
| T000002768 | 전자형태로만 열람가능함 | 이용불가 |
*표시는 필수 입력사항입니다.
| 전화번호 |
|---|
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
| 번호 | 발행일자 | 권호명 | 제본정보 | 자료실 | 원문 | 신청 페이지 |
|---|
도서위치안내: / 서가번호:
우편복사 목록담기를 완료하였습니다.
*표시는 필수 입력사항입니다.
저장 되었습니다.