대표어
권호기사보기
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
결과 내 검색
동의어 포함
목차
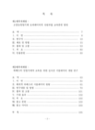
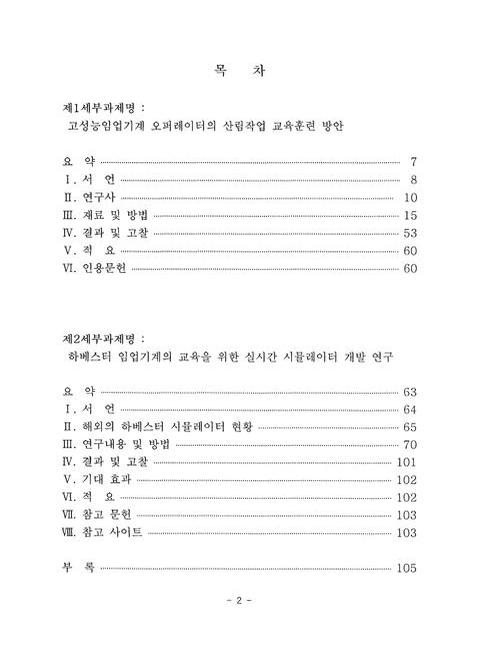
[표제지 등]=0,1,2
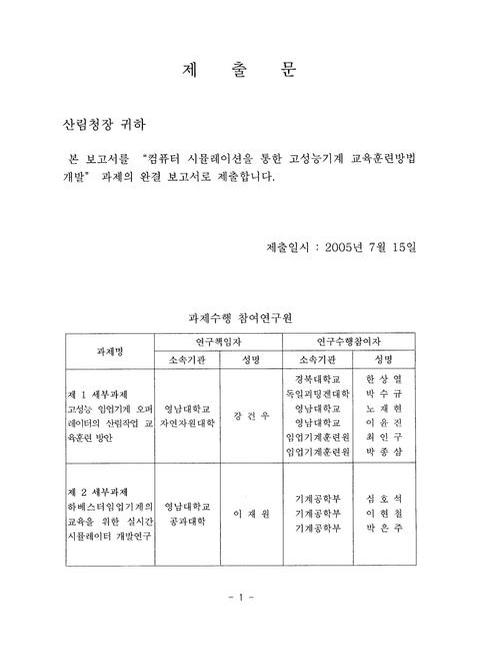
제출문=1,3,1
목차=2,4,1
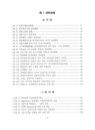
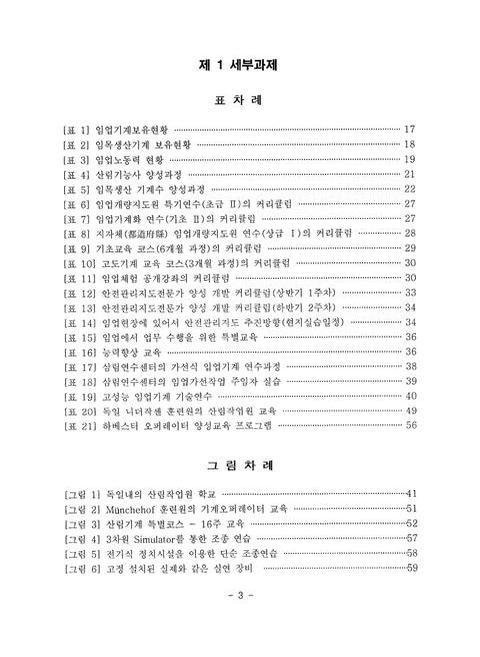
제1세부과제 표차례=3,5,1
제1세부과제 그림차례=3,5,1
제2세부과제 표차례=4,6,1
제2세부과제 그림차례=4,6,2
제1세부과제명:고성능임업기계 오퍼레이터의 산림작업 교육훈련 방안=6,8,1
Summary=7,9,1
I. 서언=8,10,2
II. 연구사=10,12,5
III. 재료 및 방법=15,17,38
IV. 결과 및 고찰=53,55,7
V. 적요=60,62,1
VI. 인용문헌=60,62,2
제2세부과제명:하베스터 임업기계의 교육을 위한 실시간 시뮬레이터 개발 연구=62,64,1
Summary=63,65,1
I. 서언=64,66,1
II. 해외의 하베스터 시뮬레이터 현황=65,67,5
III. 연구내용 및 방법=70,72,31
IV. 결과 및 고찰=101,103,1
V. 기대 효과=102,104,1
VI. 적요=102,104,1
VII. 참고 문헌=103,105,1
VIII. 참고 사이트=103,105,1
부록 A:하베스터 시뮬레이터의 소프트웨어 프로그램=104,106,26
[그림 1] 독일내의 산림작업원 학교=41,43,1
[그림 2] M(u)nchehof 훈련원의 기계오퍼레이터 교육(이미지 참조)=51,53,1
[그림 3] 산림기계 특별코스 - 16주 교육=52,54,1
[그림 4] 3차원 Simulator를 통한 조종 연습 (독일)=57,59,1
[그림 5] 전기식 정치시설을 이용한 단순 조종연습=58,60,1
[그림 6] 고정 설치된 실연 장비-교육용=59,61,1
[그림 1(a)] 독일 Cosmir사의 3D하베스터시뮬레이터 화면=66,68,1
[그림 1(b)] 독일 Cosmir사의 조종장치=66,68,1
[그림 2(a)] 미국 Timberjack사의 하베스터시뮬레이터 화면=67,69,1
[그림 2(b)] Timberjack사의 조종장치=67,69,1
[그림 3(a)] 캐나다 Simlog사의 하베스터시뮬레이터 화면=68,70,1
[그림 3(b)] 캐나다 Simlog사의 조종장치=68,70,1
[그림 4] 스웨덴 Kamatsu Europe(Valmet)사의 시뮬레이터 화면 및 조종장치=69,71,1
[그림 5] 국내에서 사용중인 하베스터 장비의 외형=70,72,1
[그림 6] 하베스터 장비의 내부 조종 공간=71,73,1
[그림 7] 조이스틱 버튼의 각 기능별 요약도=72,74,1
[그림 8] 하베스터와 동일한 시트=74,76,1
[그림 9] 시트와 조이스틱을 부착하기 위한 지지대=74,76,1
[그림 10] 하베스터 전용 조이스틱=75,77,1
[그림 11] 조이스틱 움직임을 감지하는 근접광센서=76,78,1
[그림 12] 근접 센서를 부착하기 위한 지그=77,79,1
[그림 13] 신호계측용 NI USB-6009보드=78,80,1
[그림 14] 시뮬레이터 구동용 펜티엄 4급 PC=79,81,1
[그림 15] 5& 12V Power Supply=79,81,1
[그림 16] 완성된 하베스터 시뮬레이터 하드웨어=80,82,1
[그림 17] 가상현실로 구현한 하베스터의 기본 골격=81,83,1
[그림 18] 소프트웨어 프로그래밍 흐름도=82,84,1
[그림 19] 완성된 시뮬레이터 소프트웨어의 실행모습=83,85,1
[그림 20] 하베스터 베이스 회전을 위한 조이스틱 조작=84,86,1
[그림 21] 하베스터 베이스 회전을 위한 조이스틱 조작=85,87,1
[그림 22] 하베스터 첫 번째 Arm 전후진을 위한 조이스틱 조작=86,88,1
[그림 23] 하베스터 두 번째 Arm 전후진을 위한 조이스틱 조작=87,89,1
[그림 24] 하베스터 두 번째 Arm 전후진을 위한 조이스틱 조작=88,90,1
[그림 25] 하베스터 툴의 수직 회전을 위한 조이스틱 조작=89,91,1
[그림 26] 하베스터 툴의 수평 회전을 위한 조이스틱 조작=90,92,1
[그림 27] 하베스터 툴의 Grip부분 구동을 위한 조이스틱 조작=91,93,1
[그림 28] 하베스터 툴의 톱 작동을 위한 조이스틱 조작=92,94,1
[그림 29] 롤러 베이스 부분 Up-Down을 위한 조이스틱 조작=92,94,1
[그림 30] 롤러 부분 Open-Close 조작을 위한 조이스틱 조작=93,95,1
[그림 31] 하베스터를 이용한 벌목 작업의 일반적인 순서=94,96,1
*표시는 필수 입력사항입니다.
| 전화번호 |
|---|
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
| 번호 | 발행일자 | 권호명 | 제본정보 | 자료실 | 원문 | 신청 페이지 |
|---|
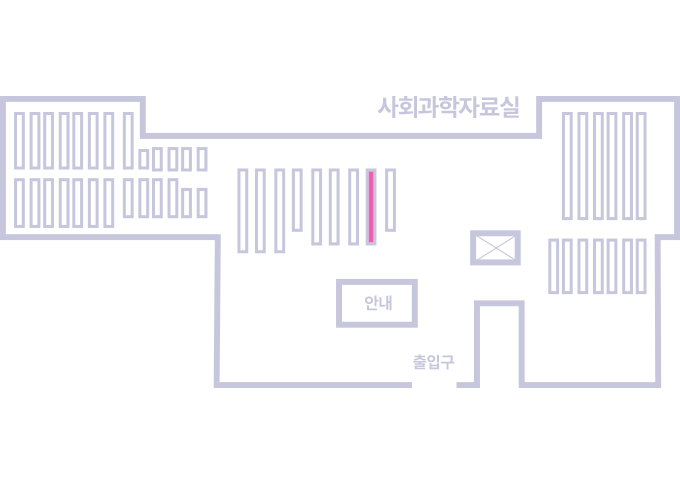
도서위치안내: / 서가번호:
우편복사 목록담기를 완료하였습니다.
*표시는 필수 입력사항입니다.
저장 되었습니다.