대표어
권호기사보기
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
결과 내 검색
동의어 포함
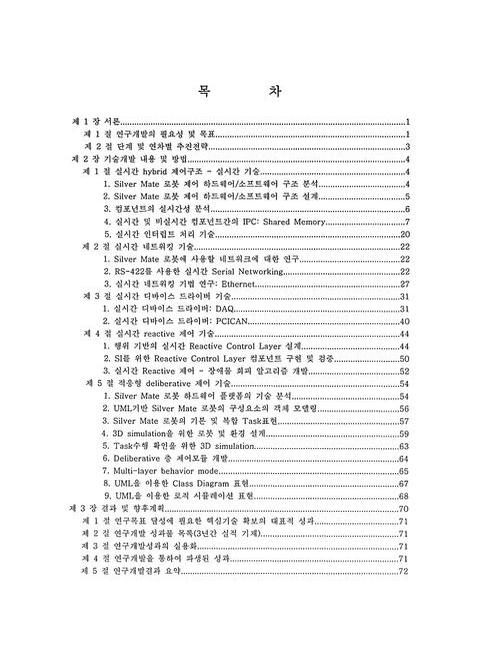
목차
[표제지]=0,1,1
제출문=0,2,1
핵심기술개발사업 보고서 초록=0,3,1
목차=0,4,1
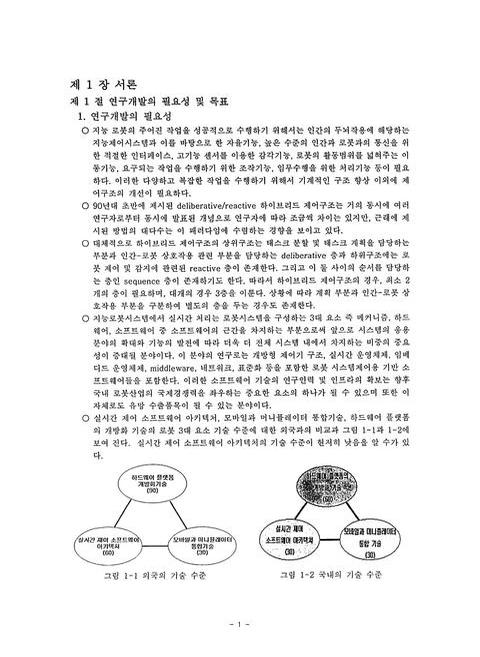
제1장 서론=1,5,1
제1절 연구개발의 필요성 및 목표=1,5,2
제2절 단계 및 연차별 추진전략=3,7,1
제2장 기술개발 내용 및 방법=4,8,1
제1절 실시간 Hybride 제어구조 - 실시간 기술=4,8,1
1. Silver Mate 로봇 제어 하드웨어/소프트웨어 구조 분석=4,8,2
2. Silver Mate 로봇 제어 하드웨어/소프트웨어 구조 설계=5,9,2
3. 컴포넌트의 실시간성 분석=6,10,2
4. 실시간 및 비실시간 컴포넌트간의 IPC : Shared Memory=7,11,13
5. 실시간 인터럽트 처리 기술=20,24,3
제2절 실시간 네트워킹 기술=22,26,1
1. Silver Mate 로봇에 사용할 네트워크에 대한 연구=22,26,1
2. RS-422를 사용한 실시간 Serial Networking=22,26,5
3. 실시간 네트워킹 기법 연구 : Ethernet=27,31,5
제3절 실시간 디바이스 드라이버 기술=31,35,1
1. 실시간 디바이스 드라이버 : DAQ=31,35,10
2. 실시간 디바이스 드라이버 : PCICAN=40,44,5
제4절 실시간 Reactive 제어 기술=44,48,1
1. 행위 기반의 실시간 Reactive Control Layer 설계=44,48,7
2. SI를 위한 Reactive Control Layer 컴포넌트 구현 및 검증=50,54,3
3. 실시간 Reactive 제어 - 장애물 회피 알고리즘 개발=52,56,3
제5절 적응형 Deliberative 제어 기술=54,58,1
1. Silver Mate 로봇 하드웨어 플랫폼의 기술 분석=54,58,3
2. Silver Mate 로봇의 구성요소의 객체 모델링=56,60,2
3. Silver Mate 로봇의 기본 및 복합 Task표현=57,61,3
4. 3D Simulation을 위한 로봇 및 환경 설계=59,63,4
5. Task수행 확인을 위한 3D Simulation=63,67,1
6. Deliberative 층 제어모듈 개발=64,68,2
7. Multi-Layer Behavior Model=65,69,3
8. UML을 이용한 Class Diagram 표현=67,71,2
9. UML을 이용한 로직 시뮬레이션 표현=68,72,2
제3장 결과 및 향후계획=70,74,1
제1절 연구목표 달성에 필요한 핵심기술 확보의 대표적 성과=70,74,1
제2절 연구개발 성과물 목록(3년간 실적 기재)=70,74,2
제3절 연구개발성과의 실용화=71,75,1
제4절 연구개발을 통하여 파생된 성과=71,75,2
제5절 연구개발결과 요약=72,76,1
*표시는 필수 입력사항입니다.
| 전화번호 |
|---|
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
| 번호 | 발행일자 | 권호명 | 제본정보 | 자료실 | 원문 | 신청 페이지 |
|---|
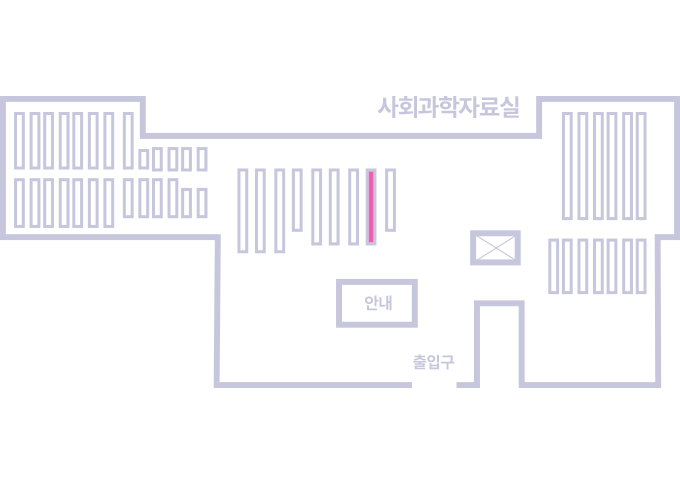
도서위치안내: / 서가번호:
우편복사 목록담기를 완료하였습니다.
*표시는 필수 입력사항입니다.
저장 되었습니다.