대표어
권호기사보기
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
결과 내 검색
동의어 포함
목차
[표제지 등]=0,1,2
제출문=1,3,1
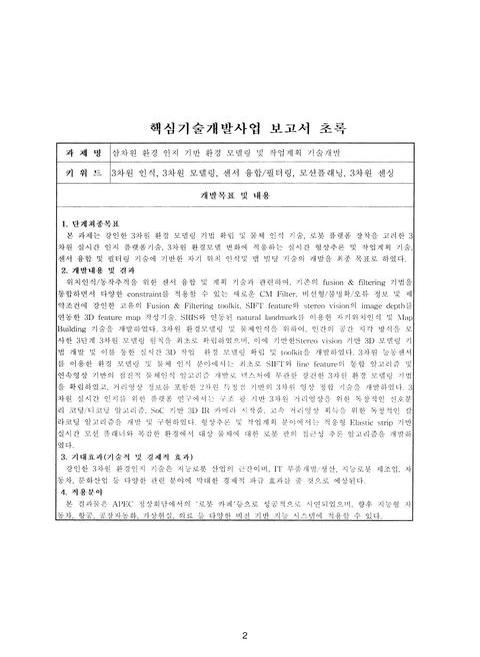
핵심기술개발사업 보고서 초록=2,4,1
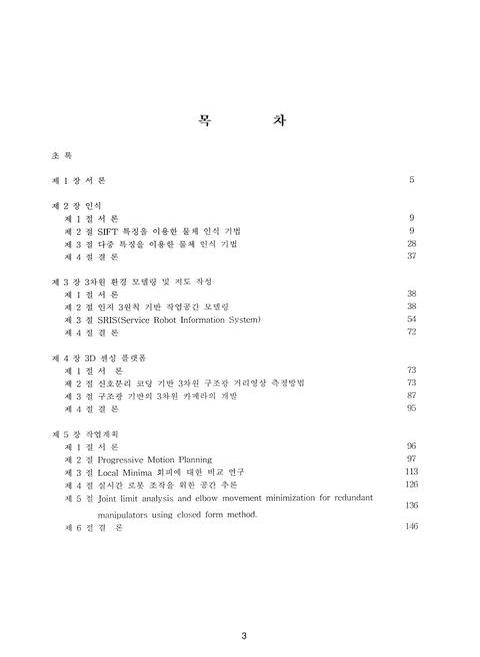
목차=3,5,2
제1장 서론=5,7,4
제2장 인식=9,11,1
제1절 서론=9,11,1
제2절 SIFT 특징을 이용한 물체 인식 기법=9,11,20
제3절 다중 특징을 이용한 물체 인식 기법=28,30,9
제4절 결론=37,39,1
제3장 3차원 환경 모델링 및 지도 작성(3D Environment Modeling/Map Building)=38,40,1
제1절 서론=38,40,1
제2절 인지 3원칙 기반 작업공간 모델링=38,40,17
제3절 SRIS(Service Robot Information System)=54,56,19
제4절 결론=72,74,1
제4장 3D 센싱 플랫폼(3D Sensing Platform)=73,75,1
제1절 서론=73,75,1
제2절 신호분리 코딩 기반 3차원 구조광 거리영상 측정방법=73,75,14
제3절 구조광 기반의 3차원 카메라의 개발=87,89,9
제4절 결론=95,97,1
제5장 작업 계획(Motion Planning)=96,98,1
제1절 서론=96,98,1
제2절 Progressive Motion Planning=97,99,16
제3절 Local Minima 회피에 대한 비교 연구=113,115,13
제4절 실시간 로봇 조작을 위한 공간 추론=126,128,10
제5절 Joint Limit Analysis And Elbow Movement Minimization For Redundant Manipulators Using Closed Form Method=136,138,10
제6절/제5절 결론=146,148,1
제6장 필터링 및 SLAM(Filtering And SLAM)=147,149,1
제1절 서론=147,149,1
제2절 제약조건 다양체를 이용한 Fusion & Filtering 기법 개발=147,149,19
제3절 Local/Global Features를 이용한 강건한 자기위치 인식 및 SLAM=165,167,26
제4절 SRIS(Service Robot Information System)를 이용한 Advanced SLAM=191,193,10
제5절 조명변화 및 가려짐에 강인한 실시간 다중 물체 추적 기술=201,203,15
제6절 결론=215,217,1
제7장 3차원 환경 모델링/물체 인식=216,218,1
제1절 서론=216,218,1
제2절 3차원 물체의 실시간 고밀도 형상 복원 및 분석을 위한 기반 기술 소개=216,218,13
제3절/제2절 고대비 컬러 다중띠 패턴을 통한 거리영상획득(High-Contrast Color Multiple-Stripe Pattern for Range Imaging)=229,231,11
제4절/제3절 2차원 특징점을 이용한 3차원 데이터 정합(Range Data Registration Using Photometric Features)=240,242,11
제5절/제4절 특징선분과 엔트로피 측도를 이용한 물체인식=251,253,9
제8장 결론=260,262,4
부록=264,266,1
제1장 3차원 환경 모델링/물체 인식=264,266,9
제2장 물체조작을 위한 Accessiblity/Removability 분석=273,275,3
jpg
(그림3-18) 연속영상에서 확률 모델을 사용한 Octree Construction 의 결과=52,54,1
(그림4-7) 알고리즘에 따른 거리영상의 비교=83,85,1
(그림4-8) 알고리즘에 따른 거리영상의 비교=83,85,1
(그림4-9) 알고리즘에 따른 거리영상의 비교=83,85,1
(그림4-10) 알고리즘에 따른 거리영상의 비교=83,85,1
(그림4-19) FPGA로 구현된 하드웨어로 측정된 거리영상(그림자 처리 안함)=94,96,1
(그림5-30) Projection Of Minkowski Sum=132,134,1
(그림6-8) 제안된 입자 샘플링 방법과 가존의 입자 샘플링 방법과의 성능 비교=153,155,1
(그림6-12) 필터링 성능 비교=160,162,1
(그림6-15) 시스템의 잘못된 오차 모델에서의 기존의 입자 샘플링 방법과 비선형성을 고려한 입자 샘플링의 필터링 파워=162,164,1
(그림6-16) 시스템의 잘못된 오차 모델에서의 기존의 입자 샘플링 방법과 비선형성을 고려한 입자 샘플링의 강인성 지수=162,164,2
(그림6-31) 모의실험 환경=182,184,1
(그림6-32) Case 1조건의 결과=183,185,1
(그림6-33) Case 2조건의 결과=184,186,1
(그림6-34) Case 3조건의 결과=185,187,1
(그림6-35) Case 4조건의 결과=186,188,1
(그림6-36) 연산량 비교=187,189,1
(그림6-38) 하나의 Particle을 사용한 FastSLAM 2.0=189,191,1
(그림6-39) 하나의 Particle을 사용한 CM Filter=190,192,1
(그림6-45) Kidnapping 발생 시의 로봇의 이동 경로=195,197,1
(그림7-35) 가리워짐과 복잡도 증가에 따른 정합 선분 개수와 인식률의 변화=257,259,1
*표시는 필수 입력사항입니다.
| 전화번호 |
|---|
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
| 번호 | 발행일자 | 권호명 | 제본정보 | 자료실 | 원문 | 신청 페이지 |
|---|
도서위치안내: / 서가번호:
우편복사 목록담기를 완료하였습니다.
*표시는 필수 입력사항입니다.
저장 되었습니다.