대표어
권호기사보기
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
결과 내 검색
동의어 포함
[표지]
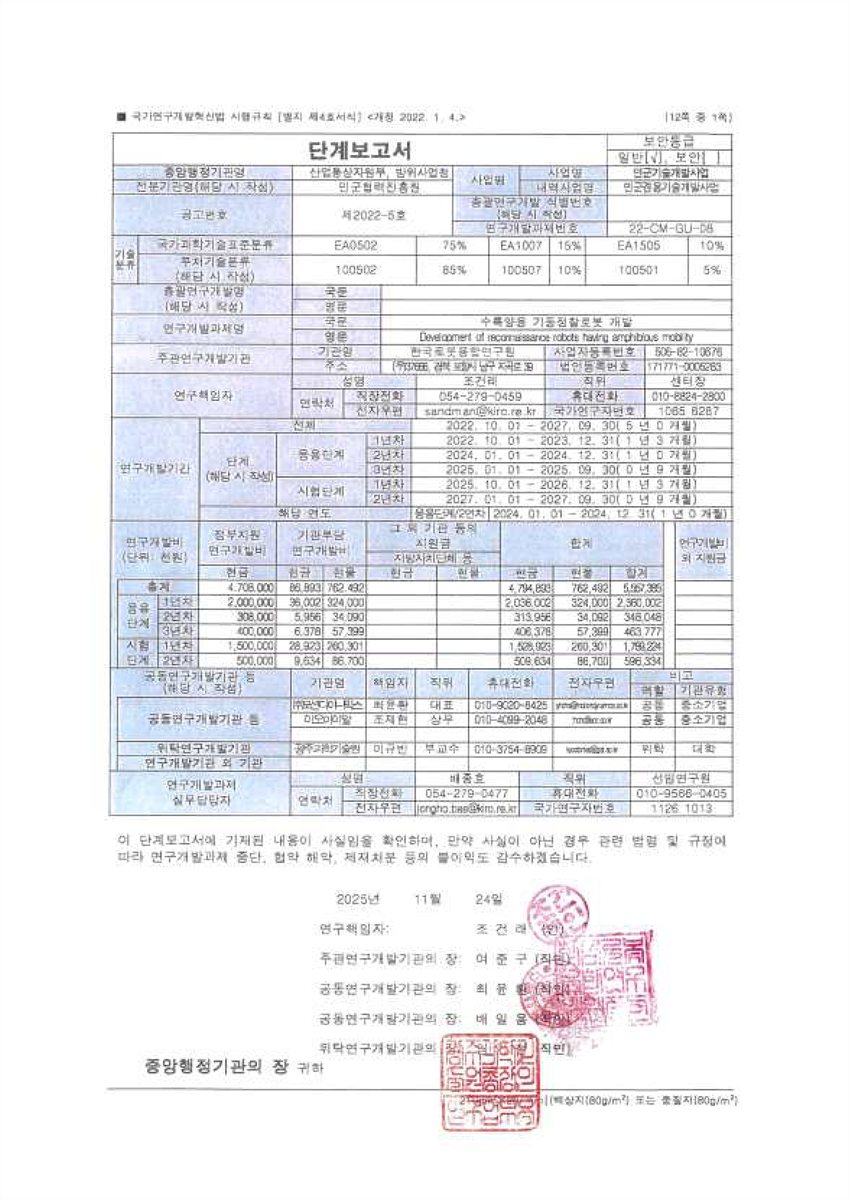
단계보고서
요약문
목차
1. 연구개발과제의 개요 28
1.1. 연구개발과제의 개발 개요 28
1.2. 연구개발과제의 최종 목표 28
2. 연구개발과제의 수행 과정 및 수행 내용 29
2.1. 응용연구단계 연구개발과제의 수행 과정 29
2.1.1. 응용연구단계 협약변경 내역 29
2.1.2. 응용연구단계 기술검토 내역 30
2.1.3. 응용연구단계 외주용역/장비구입 추진 내역 30
2.2. 응용연구단계 연구개발과제 수행 내용 30
2.2.1. 응용연구단계 연구개발과제의 수행 목표 30
2.2.2. 응용연구단계 연구개발과제의 기관별 수행 내용 31
3. 연구개발과제의 수행 결과 및 목표 달성 정도 378
3.1. 연구수행 결과 378
3.1.1. 정성적 연구개발성과 378
3.1.2. 기관별 정성적 연구개발성과 378
3.2. 정량적 연구개발성과 381
3.2.1. 정량적 연구개발 성과표 381
3.2.2. 연구개발 성과지표 382
3.3. 세부 정량적 연구개발성과 383
3.4. 계획하지 않은 성과 및 관련 분야 기여사항 388
3.5. 목표 달성 수준 389
4. 목표 미달 시 원인분석 390
4.1. 목표 미달 원인(사유) 자체분석 내용 390
4.2. 자체 보완활동 390
4.3. 연구개발 과정의 성실성 390
5. 연구개발성과의 관련 분야에 대한 기여 정도 390
6. 연구개발성과의 관리 및 활용 계획 391
7. 연구개발비 사용실적 391
8. 중요 연구변경 사항 391
9. 다음 연도 연구개발계획 391
9.1. 연구개발 목표 및 내용 391
9.2. 국내외 관련 분야 환경변화 394
9.3. 연구개발 추진전략 394
9.4. 연구개발 일정 및 기대 성과 395
9.5. 연구개발비 사용 계획 396
9.6. 사업화 추진 계획 396
9.7. 연구개발 성과의 활용방안 및 기대효과 397
별첨 자료 397
별첨자료 #1. 공인인증서(제3자 검증) 398
별첨자료 #2. 연구개발 자체평가서 448
별첨자료 #3. 단계자체평가서 517
별첨자료 #4. 연구개발비 사용실적보고서 526
별첨자료 #5. 연구개발 성과물(원본) 536
[뒷표지] 768
그림 1. 수륙양용 기동정찰로봇 개발 개념도 29
그림 2. [해병대] 현장환경과 유사한 진입로(예시) 31
그림 3. [해병대] 현장환경과 유사한 계단형 진입로(예시) 32
그림 4. [해병대] 현장환경과 유사한 철조망 구조물(예시) 32
그림 5. [해병대] 정찰환경(둔덕 통행로와 초소 예시) 33
그림 6. [육군] 현장환경과 유사한 정찰지형(예시) 33
그림 7. [육군] 현장환경과 유사한 해안 철조망 및 정찰구역(예시) 33
그림 8. [육군] 절벽, 바위 지형의 철조망 배치 구역(예시) 34
그림 9. 감시장비로 표적이 탐지되나 식별이 되지 않는 경우(예시) 35
그림 10. 감시장비의 사각지역 조사가 필요한 경우(예시) 35
그림 11. [그림없음] 9
그림 12. [그림없음] 9
그림 13. 정찰로봇의 해상/육상 구동방향 개념도 37
그림 14. 수평유지 컨셉 안 37
그림 15. 자율제어 시스템 센서 설계 구성안 38
그림 16. 환경인식 센서 인터페이스 구성안 38
그림 17. 플랫폼 바디 경사면 적용 39
그림 18. 스크류 완전 잠김 확인 40
그림 19. 수륙양용 정찰로봇 장치 배치도 40
그림 20. 평시정찰 시나리오 구성 41
그림 21. 표적 접근정찰 시나리오 구성 41
그림 22. 카메라 비교 실험 카메라 3종, 평면 라이다 1종 42
그림 23. 카메라 비교실험 환경 및 카메라 인터페이스 43
그림 24. 평면 라이다 실험 환경 및 인터페이스 44
그림 25. NSL-3130AA point cloud 데이터 44
그림 26. 주·야간 주행용 카메라 비교 45
그림 27. 주·야간 카메라 주간·야간 구동 이미지 45
그림 28. 시중 라이다 비교 46
그림 29. 시중 RTK GPS 비교 46
그림 30. 시중 AHRS 성능 비교 47
그림 31. RTK GPS 정지실험 방법 47
그림 32. GPS RTK 정지실험 각 일시 별 GPS 데이터 비교 결과 48
그림 33. RTK GPS 이동실험 진행 방법 48
그림 34. RTK GPS 이동시험 로그 데이터 48
그림 35. 주·야간 카메라 실시간성 확인 49
그림 36. C# RTSP 프로그램 49
그림 37. 개발한 GNSS 수신 프로그램 기본 화면 50
그림 38. 저장된 GNSS 데이터를 기반으로 위치경로 표시 50
그림 39. 동해의 해안환경 예시 50
그림 40. ScanContext를 이용한 임의의 위치 주변 환경 특징 이미지화 예시 51
그림 41. 맵 작성 프레임워크 52
그림 42. 맵 생성 알고리즘 수행 결과 53
그림 43. particle filter 기반 위치추정 알고리즘 시뮬레이션화면 53
그림 44. particle filter 기반 위치 추정 알고리즘 시뮬레이션 결과 54
그림 45. 해안환경 실험데이터를 이용한 로봇 위치 추정 결과 55
그림 46. 휴전선 접근 지역(예시) 55
그림 47. 휴전선 이격 지역(예시) 56
그림 48. 포장/비포장 진입로 구성(예시) 56
그림 49. 숲길, 숲, 해안둔덕 구성(예시) 56
그림 50. 모래해안, 암반지역, 해안과 개천 합류지점(예시) 57
그림 51. 평시정찰 임무계획 및 할당 시나리오 57
그림 52. 표적 접근 정찰 임무계획 및 시나리오 58
그림 53. 임무관리 제어 아키텍쳐 설계 58
그림 54. 임무관리 제어 아키텍처 구성 59
그림 55. 임무관리 제어 구성요소 설계 59
그림 56. 수륙양용 바퀴 컨셉 조사(10가지 타입) 60
그림 57. 수륙양용형 토이 4종 61
그림 58. 수륙양용형 토이 실물 사이즈 61
그림 59. 구축된 테스트 베드 전경 62
그림 60. 수륙양용형 토이의 평가기준 선정 62
그림 61. 힘의 전달 측정방법 63
그림 62. 에너지 전달 측정방법 64
그림 63. 스크류 바퀴타입 구동방식 정의 64
그림 64. 힘의 전달 측정 결과 65
그림 65. 에너지 전달 측정 결과 66
그림 66. 로봇 플랫폼 구성 67
그림 67. 정찰로봇 기본 설계 68
그림 68. 정찰로봇 제어 아키텍처 68
그림 69. 센서 시스템 구성을 위한 하드웨어 스펙 및 구성도 69
그림 70. 시험용 수륙양용 플랫폼에 장착된 센서 시스템 69
그림 71. LiDAR 장애물 위치오차 측정 실험환경 70
그림 72. LiDAR 장애물 위치오차 검증 결과 70
그림 73. IR cut filter 활용성 확인 71
그림 74. 주간 IR cut filter 실험 71
그림 75. 적외선용 글라스 재료에 따른 투과율 72
그림 76. 아크릴 근적외선 투과율 72
그림 77. 아크릴 부착 비교 실험 72
그림 78. 생활방수 및 침수된 상황 카메라 기능사용 여부 실험 73
그림 79. 포인트 클라우드 입력부터 관심 장애물 인식 과정 74
그림 80. 안전 영역내 장애물 인식 결과 75
그림 81. 이동 가능 영역 인식테스트 결과 76
그림 82. 임의의 장소들에 대한 Scan-Context 추출 결과 가시화 76
그림 83. 맵 생성 및 위치 인식 알고리즘 프레임워크 77
그림 84. 실험 환경 위성 이미지 77
그림 85. 맵 생성 실험 결과 가시화 78
그림 86. 경로 1의 실험 결과 비교 78
그림 87. 경로 2의 실험 결과 비교 79
그림 88. A-Star 알고리즘을 사용한 전역경로 계획 방법 79
그림 89. 전역경로 시뮬레이션 결과 80
그림 90. GPS에서 취득한 경유점 관리 방안 80
그림 91. GPS에서 취득한 경유점 관리 파일 80
그림 92. 테스트 베드 전역경로 생성결과 81
그림 93. Pure Pursuit 제어기 입출력 구성 81
그림 94. Pure Pursuit 제어기 기구적 모델 82
그림 95. 경로추종 시뮬레이션 결과 82
그림 96. 운용 시나리오 정의 83
그림 97. 정찰 시나리오 시퀀스 구체화 83
그림 98. 평시 정찰 임무 시나리오 및 데이터 플로우 84
그림 99. 표적 정찰 임무 시나리오 및 데이터 플로우 84
그림 100. 임무 관리 구조 정의 85
그림 101. 정찰로봇이 지휘통제소에 전달하는 데이터 85
그림 102. 지휘통제소에서 정찰로봇에 전달하는 데이터 86
그림 103. 지휘통제소 필수 커맨드 정의 86
그림 104. 로봇 기능 정의 86
그림 105. 감시 구역 이동 시퀀스 정의 87
그림 106. 정찰 시작 시퀀스 정의 87
그림 107. 표적 탐지 시퀀스 정의 88
그림 108. 복귀 시퀀스 정의 88
그림 109. K-Means 알고리즘을 적용한 군집화 89
그림 110. 평시정찰 시나리오 군집화를 적용한 작업영역 할당 89
그림 111. 표적접근정찰 시나리오 군집화를 적용한 작업영역 재할당 90
그림 112. 3대의 로봇 작업영역 할당 시뮬레이션 결과 90
그림 113. 2대의 로봇 작업영역 할당 시뮬레이션 결과 91
그림 114. 시스템 처리장치 내부배선 3D 모델링 91
그림 115. 시스템 처리장치 1식 제작완료 92
그림 116. 시스템 처리장치 내부 연결도 92
그림 117. SBC #1~#2 운영체제 탑재(크랙) 및 기본 동작 시험을 통한 S/W 개발 환경 구축 완료 93
그림 118. 시스템 처리장치 포트 동작 확인 93
그림 119. 시스템 처리장치 1차시제 전력 소모량 확인 94
그림 120. 시스템처리장치 내부 구조도 95
그림 121. 내부 통신 허브 성능표 95
그림 122. 통신 암호화 모듈 성능표 95
그림 123. 외부통신을 위한 무선통신모듈 성능표 96
그림 124. 통신장치 및 제어장치 하우징 3D 설계 96
그림 125. 통신장치 및 제어장치 기구부 조립 사진 97
그림 126. 통신장치 및 제어장치 기구부 조립 완료 사진 97
그림 127. 시스템처리장치 판넬 실물 사진 98
그림 128. 외부 배선을 위한 시스템처리장치의 판넬 커넥터 구성도 및 핀맵도 98
그림 129. 내/외부 디바이스 통신용 IP/ID 정리표(안) 99
그림 130. 구간암호화 모듈 하드웨어 사양 99
그림 131. 암호화 모듈의 Laytency 측정 방법 100
그림 132. Laytency 측정 실험 100
그림 133. 암호화 모듈의 Laytency 실험 결과 101
그림 134. 정찰로봇에서 지휘통제소로 전달 메시지(#1) 102
그림 135. 정찰로봇에서 지휘통제소로 전달 메시지(#2) 103
그림 136. 정찰로봇에서 지휘통제소로 전달 메시지(#3) 104
그림 137. 지휘통제소로 정찰로봇으로 전달 메시지 105
그림 138. ROS기반 SW 프레임 워크 106
그림 139. 프레임워크 기반 컴포넌트 구성 106
그림 140. 스테이트 머신 다이어그램 107
그림 141. 외부 명령 수신 및 path controller 내부 경로점 생성 108
그림 142. 2차 시스템 처리장치 모델링 108
그림 143. 2차 시스템 처리장치 실물 109
그림 144. 시리얼 분배보드 모델링 109
그림 145. 시리얼 분배보드 실물 사진 109
그림 146. 2차 시스템 처리장치 메인 제어기 성능표 110
그림 147. 전원 분배보드 모델링 110
그림 148. 제작된 전원 공급장치 실물사진 111
그림 149. 2차 시스템 처리장치 배선도 112
그림 150. 시스템 처리장치 내부 사진 112
그림 151. 시스템 처리장치 성능테스트 환경 및 기본 전류 측정 113
그림 152. stress utility를 이용한 CPU부하시 전류 소모 테스트 113
그림 153. 시스템처리장치 하드웨어 114
그림 154. sysbench를 이용한 CPU연산 테스트 114
그림 155. dd 명령어를 통한 읽기/쓰기 성능 확인 115
그림 156. 전원 및 IO커넥터의 방수 커넥터 적용 115
그림 157. 시스템 처리 장치 내부(전원 및 통신 연결) 116
그림 158. 시스템 처리장치 판넬부 연결 모듈 정의 116
그림 159. 시스템처리장치 적용 117
그림 160. 시스템처리 SW 아키텍쳐 및 흐름도 118
그림 161. 단위 기능 시험 결과(AHRS, GPS, Lidar, IP 카메라) 119
그림 162. 통합 모니터링 화면 및 드라이버 입출력 연동 결과 119
그림 163. 통합 모니터링 화면 및 조이스틱 - 기구학 연동 결과 120
그림 164. 통합 모니터링 화면 및 통신 - 기구학 연동 결과 120
그림 165. 통합 모니터링 화면 및 측위 연산 결과 121
그림 166. 운용모드 Joystick 제어 결과 그래프 121
그림 167. 운용모드 Manual 제어 결과 그래프 122
그림 168. 운용모드 Operate 제어 결과 그래프 122
그림 169. 로봇 자율 주행 시험을 위한 평시정찰 시나리오 123
그림 170. 로봇 임무설정을 위한 임무 GUI 화면 123
그림 171. 평시정찰 시나리오 자율주행 시험 개요도 124
그림 172. Scan_context를 이용한 방위각, 격자 기반의 환경 인식 알고리즘 124
그림 173. Cylindrical Scan Context를 이용한 해안환경 인식 125
그림 174. 개선된 알고리즘 구성, 지도 작성과 위치 인식을 동시에 고려하도록 설계 126
그림 175. 개선된 알고리즘을 이용한 지도 작성 결과 및 이동 경로 비교 126
그림 176. 정찰로봇 기구학 모델 126
그림 177. 로봇 기구학 알고리즘(육상기준) 127
그림 178. 로봇 기구학 모드 전환(육상 & 수상) 127
그림 179. 기구학 시뮬레이션 검증 결과 128
그림 180. Surge-Sway 모션 반복 주행 결과 129
그림 181. Surge-Yaw 모션 반복 주행 결과 129
그림 182. 지도 작성결과 및 해안 환경 인식을 이용한 위치 인식 flow chart 130
그림 183. 작성된 지도 내에서 재 위치 인식 결과 가시화 130
그림 184. 인식 정확도 비교 그래프 131
그림 185. 기존 환경 인식 방식(Scan context)과 개선된 환경 인식 방식... 131
그림 186. 센서 퓨전을 활용한 위치인식 아키텍처 131
그림 187. 센서 퓨전을 활용한 위치인식 결과 132
그림 188. 평시정찰 시나리오에 따른 임무계획 알고리즘 요구 기능 133
그림 189. 임무계획 알고리즘 포함 지휘통제소 시스템 아키텍처 133
그림 190. 임무계획 알고리즘 아키텍처 134
그림 191. 임무계획 알고리즘 구성 및 입/출력 데이터 134
그림 192. 현장 시험 장소 위성 사진 135
그림 193. 임무통제장치의 임무계획 알고리즘 및 GUI 연동 결과 화면 135
그림 194. 로봇별 감시영역 할당 정보 136
그림 195. 다중로봇 경유점 관리 Flow Chart 136
그림 196. 로봇의 현재위치 기준 지정한 포인트 이동 action client 발행 137
그림 197. 로봇 현재위치에서 지정된 위치까지 자율이동 138
그림 198. 김사영역 경유점 기반 경로계획 138
그림 199. 경로계획 기반 지정된 경유점 자율주행 139
그림 200. LiDAR 통신 정보 확인 및 가시화 140
그림 201. AHRS 통신 정보 확인 및 가시화 140
그림 202. GPS 통신 정보 확인 및 가시화 140
그림 203. 환경 지도 작성 및 위치 인식 알고리즘 프레임 워크 구성 141
그림 204. 환경지도 작성 및 위치 인식 최종 결과(현재 위치) 추정값 발행 주기 5hz 141
그림 205. 정찰로봇 및 운용/임무통제장치 간 Data Manger 도입 142
그림 206. ICD 문서 로봇 송신 패킷 및 데이터 143
그림 207. ICD 문서 운용통제 송신 패킷 및 데이터 143
그림 208. IP카메라 실시간성 검증 144
그림 209. 통합 관리 매니저 모니터링 화면 145
그림 210. 운영환경 및 시간 분석 146
그림 211. 구동 장치 구성품 146
그림 212. 전원 및 통신 구성도 147
그림 213. 감속기 147
그림 214. 출력 토크 검토 147
그림 215. 수중 환경에 적합한 베어링 147
그림 216. 수륙양용 바퀴 제원 148
그림 217. 지상 환경 속도 계산 148
그림 218. 모터 토크 검토 및 웨이트 테스트 148
그림 219. 수상 환경 속도 계산 149
그림 220. 스크류 바퀴 제작 149
그림 221. 수상 주행 테스트 및 속도 측정 149
그림 222. 수륙양용 바퀴 설계(안) 150
그림 223. 소비전력 및 배터리 예상 용량 150
그림 224. 배터리 예시 150
그림 225. 확장 장치 구성품 151
그림 226. 확장장치 시스템 구성 설계 151
그림 227. 확장장치 위치제어 시퀀스 다이어그램 151
그림 228. 4륜 구조 탐사로봇 구조 분석 및 시제품 제작 152
그림 229. 보기 구조 설계 152
그림 230. 스크류바퀴 및 프레임 설계 153
그림 231. 플랫폼 바디 설계 153
그림 232. 시제품 설계 및 제작 153
그림 233. Bogie 기능 확인 154
그림 234. 이륜 스크류휠 개별 모터 속도 테스트 154
그림 235. 시제품 스크류휠 개별 모터 속도 테스트 154
그림 236. 시제품 지상 구동 테스트 155
그림 237. 회전축 설계 변경 155
그림 238. 구동 시 프레임이 모이는 현상 분석 156
그림 239. 프레임 보강 설계 156
그림 240. 정찰로봇 기본 설계 157
그림 241. 나사형 푼툰이 적용된 사례 157
그림 242. 개별 모터 구동 테스트 구현 158
그림 243. 전체 모터 구동 테스트 구현 158
그림 244. 정찰로봇 플랫폼 예상 무게 159
그림 245. 모터 제어 드라이버 Pin 구성 159
그림 246. 모터 제어 드라이버 Pin 활용 정/역 구동 159
그림 247. 스크류 바퀴 날에 고무 적용 160
그림 248. 주행구동장치 시스템 구성도 160
그림 249. 주행장치 모터 제어 시퀀스 다이어그램 160
그림 250. 모터 제어 드라이버 회로 활용 인터락 설계 161
그림 251. MotionNode 센서 DLL 적용 161
그림 252. 자이로스코프 센서 데이터 파싱 162
그림 253. 칼만필터 적용 단계 162
그림 254. 수신 센서데이터 필터링 163
그림 255. X와 Y축 변경시 Z축각 측정 계산 참조 수식 163
그림 256. 시제품 제어용 MCU PWM Pin Map 164
그림 257. 구동 속도 비율 조절 구현 164
그림 258. 표면모드별 정방향 구동 명령 165
그림 259. 표면모드별 역방향 구동 명령 165
그림 260. 표면모드별 좌회전 명령 165
그림 261. 표면모드별 우회전 명령 165
그림 262. 표면모드별 고정 회전 명령 166
그림 263. 시제품 제어용 MCU BLE 데이터 수신 166
그림 264. 시제품 MCU BLE 연결 Android 구현 167
그림 265. 시리얼 방식별 공통 통신 설정 옵션 167
그림 266. 시제품용 MCU의 Rx/Tx Pin 활용 RS232 통신 168
그림 267. 시제품용 MCU의 USB Port 활용 통신 168
그림 268. 시제품용 MCU BLE 모듈 부착 168
그림 269. 블루투스 데이터 포맷 초안 168
그림 270. MCU BLE Data Parsing 169
그림 271. Android BLE Data Parsing 169
그림 272. 배터리 비교 169
그림 273. 배터리 모니터링 170
그림 274. 전원 구성도 170
그림 275. 충전기 커넥터 형상 171
그림 276. 배터리 충전 회로 171
그림 277. 힘의 모델 단순화 172
그림 278. 보기 프레임의 힘과 토크 172
그림 279. 시제품용 MCU 제어 시스템 구성도 172
그림 280. 주행 제어 알고리즘 순서도 172
그림 281. 에러 발생 알림 순서도 172
그림 282. 주행 제어 알고리즘 구현 173
그림 283. 이륜 스크류 적용 아스팔트 구동 173
그림 284. 사륜 스크류 적용 아스팔트 구동 174
그림 285. 이륜 스크류 적용 해수 모래 표면 구동 174
그림 286. 이륜 스크류 적용 수조 활용 구동 테스트(1) 174
그림 287. 이륜 스크류 적용 수조 활용 구동 테스트(2) 175
그림 288. 이륜 스크류 적용 해수면 구동 테스트(1) 175
그림 289. 이륜 스크류 적용 해수면 구동 테스트(2) 175
그림 290. 볼스크류의 구조 176
그림 291. 전동 액추에이터 설계 177
그림 292. 전동 액추에이터 방수 설계 177
그림 293. 감시장비 수직전개 구동장치 적용 177
그림 294. TCP/IP 계층도 178
그림 295. TCP 객체 생성 및 연결 기능 구현 178
그림 296. TCP/IP 데이터 수신 기능 구현 179
그림 297. GPS 데이터 NMEA 포맷 검토 179
그림 298. 통신 프로토콜 설계(안) 180
그림 299. 수신데이터 파싱 함수 구현 180
그림 300. 정찰로봇 2차 시제품 설계 사양 180
그림 301. PDR과 CDR 설계 비교 분석 181
그림 302. 4륜 구조 탐사 로봇 설계 분석 181
그림 303. 보기 구조 기본 설계 182
그림 304. 배터리 용량 산정 공식 182
그림 305. 실제 소비 전력 측정표 182
그림 306. 주행장비 소비전력 측정표 183
그림 307. 정찰 로봇 바디 형상 183
그림 308. 정찰 로봇 바디 구조 183
그림 309. 바퀴 프레임 구조 184
그림 310. 조향 모듈 구조 184
그림 311. 조향 예시 184
그림 312. 조향 모듈 구성품 185
그림 313. 정찰 로봇 구성 185
그림 314. 중량 감소 비교표 186
그림 315. 정찰로봇에 적용된 커넥터 핀맵 186
그림 316. 정찰 로봇에 적용된 케이블 그랜드 187
그림 317. 정찰 로봇에 적용된 충전용 커넥터 187
그림 318. 정찰 로봇에 적용된 전원 스위치 187
그림 319. 정찰 로봇에 적용된 통신 커넥터 187
그림 320. CDR이후 설계 수정 188
그림 321. 설계 수정 내용 188
그림 322. 정찰 로봇 내부 배치 변경 189
그림 323. 조향 모듈 설계 변경 189
그림 324. 냉각 장치 구조 190
그림 325. 비상정지 버튼 및 LED 적용 190
그림 326. 조향부 단일축 부하 테스트 191
그림 327. 회전 부하 환경 구성 191
그림 328. 회전축 부하 시험 진행 사진 191
그림 329. 정찰 로봇 바디 하부 제작 도면 191
그림 330. 정찰 로봇 바디 상부 및 마스트 제작 도면 192
그림 331. 정찰 로봇 바퀴 프레임 제작 도면 192
그림 332. 조향 모듈 및 보기 구조 가공품 193
그림 333. 정찰 로봇 바퀴 프레임 부품 및 용접 193
그림 334. 2차 시제품 부자재 및 정병류 194
그림 335. 2차 시제품 파워퓨즈 및 DC 컨버터 194
그림 336. 2차 시제품 홈센서 및 주전원스위치 194
그림 337. 2차 시제품 커넥터 195
그림 338. 2차 시제품 슬립링 195
그림 339. 조향 모터 195
그림 340. 정찰 로봇 조향 모듈 196
그림 341. 주행 스크류 및 조향모터 구동부 테스트 전장 구성 196
그림 342. 조향부 원점 센서 인식 확인 197
그림 343. 조향모터 구동부 회전 확인 197
그림 344. 조향 및 주행 구동부 동시 회전 확인 197
그림 345. 정찰 로봇 바디 하부 설계 변경 198
그림 346. 정찰 로봇 바디 3D 상세 설계 198
그림 347. 정찰 로봇 바디 제작 199
그림 348. 로봇플랫폼 주행제어 CSCI 설계 199
그림 349. 조향모터 구동 명령 함수 구현 199
그림 350. 조향모터 무부하 회전 기능 확인 200
그림 351. 데이터 측정 수식 검토 200
그림 352. 자갈 구동 사진 201
그림 353. 자갈 저속 측정 데이터 201
그림 354. 자갈 고속 201
그림 355. 잔디 구동 사진 202
그림 356. 잔디 저속 측정 데이터 202
그림 357. 잔디 고속 측정 데이터 202
그림 358. 시멘트 구동 사진 203
그림 359. 시멘트 저속 측정 데이터 203
그림 360. 시멘트 고속 측정 데이터 203
그림 361. 경사로 구동 사진 204
그림 362. 경사로 저속 측정 데이터 204
그림 363. 경사로 코스 구동 사진 204
그림 364. 경사코스 저속 왕복 측정 데이터 205
그림 365. 경사코스 고속 왕복 측정 데이터 205
그림 366. 플라스틱 구동 사진 205
그림 367. 플라스틱 저속 측정 데이터 206
그림 368. 플라스틱 고속 측정 데이터 206
그림 369. 해안가 마른 모래 구동 사진 206
그림 370. 해안가 마른모래 저속 측정 데이터 207
그림 371. 해안가 마른모래 고속 측정 데이터 207
그림 372. 해안가 젖은 모래 구동 사진 207
그림 373. 해안가 젖은 모래 저속 측정 데이터 208
그림 374. 해안가 젖은 모래 고속 측정 데이터 208
그림 375. KIRO 본원 수조 구동 사진 208
그림 376. KIRO 본원 수조 저속 측정 데이터 209
그림 377. KIRO 본원 수조 고속(150RPM) 측정 데이터 209
그림 378. 테스트 구동 실험 배터리 소모량 측정 209
그림 379. 제어드라이버 불필요 종단저항 제거 210
그림 380. ROS 환경 제공 라이브러리 210
그림 381. ROS 환경 시리얼컨버터 연결 확인 211
그림 382. 임시 테스트 환경 구성 211
그림 383. 제어SW 테스용 SBC 환경 구성 211
그림 384. 모터 속도 피드백 테스트 함수 구현 212
그림 385. 모터 속도 명령 테스트 함수 구현 212
그림 386. ROS기반 시리얼포트 설정 확인 212
그림 387. ROS기반 시리얼 통신 함수 구현 213
그림 388. 원거리 통신 활용 ICD 설계 213
그림 389. 통제시스템 SW구현 클래스 뷰 214
그림 390. 지상 운용 속도 분석 214
그림 391. 모터 토크 계산 215
그림 392. 주행 구동장치 구성품 사양 215
그림 393. 부력 계산 216
그림 394. 해상 운용 속도 분석 216
그림 395. 주상 주행 실험 데이터 분석 217
그림 396. SUS 스크류 바퀴 제작 현황 217
그림 397. SUS 스크류 바퀴 4륜 시제품 적용 218
그림 398. AL 스크류 바퀴 제작 218
그림 399. AL 스크류 바퀴 4륜 시제품 적용 219
그림 400. 수륙양용 바퀴 2D도면 219
그림 401. 수륙양용 바퀴 프레임 2D도면 220
그림 402. 수륙양용 바퀴 가공품 220
그림 403. 수륙양용 바퀴 프레임 부품 현황 221
그림 404. 수륙양용 바퀴 2차 시제품 제작현황 221
그림 405. 충전장치 단품 222
그림 406. 충전장치 설치 222
그림 407. 전원 구성도 222
그림 408. 배터리 적층 예시 223
그림 409. 전원 분배 배치도 및 제작 현황 223
그림 410. 전원 및 통신 배치도 및 제작 현황 223
그림 411. 지휘/통제시스템 시스템 요구사항 포함 항목 224
그림 412. 운용통제장치 시스템 요구사항 분석 224
그림 413. 임무통제장치 시스템 요구사항 분석 224
그림 414. 지휘/통제 시스템 CSCI 설계 225
그림 415. 임무통제장치 시스템 LifeCycle 다이어그램 및 분석 225
그림 416. 운용통제 SW 시스템 구성도 225
그림 417. 연동 장비 상태 기능 흐름 순서도 226
그림 418. 모니터링 제어 분석 흐름 순서도 226
그림 419. 모니터링 세부 기능 흐름 순서도 226
그림 420. 임무제어 운용 모드 설계 227
그림 421. 임무통제장치 사용자 인터페이스 설계 227
그림 422. 운용통제장치 사용자 인터페이스 설계 227
그림 423. 휴대용조정장치 사용자 인터페이스 설계 228
그림 424. 통제시스템 클래스 다이어그램 설계 228
그림 425. 기관별 사용 변수 설계(일부) 228
그림 426. 운용통제시스템 SW 시퀀스다이어그램 229
그림 427. 운용통제시스템 GUI 구현 임시 테스트 229
그림 428. 고정형 IPv4 예시(안) 229
그림 429. 기능별 고정형 IPv4 설계(안) 230
그림 430. 배터리/제어드라이버별 ID 및 통신속도 230
그림 431. 휴대용 조종장치 단품 사양 230
그림 432. Analysis Model 231
그림 433. Analysis Condition.1 231
그림 434. Analysis Condition.2 231
그림 435. mode 1~12 Equivalent Stress 232
그림 436. mode 13~23 Equivalent Stress 232
그림 437. mode 1~12 Total deformation 232
그림 438. mode 13~23 Total deformation 233
그림 439. Equivalent Stress 233
그림 440. X-Directional Deformation for sigma level 234
그림 441. Y-Directional Deformation for sigma level 234
그림 442. Z-Directional Deformation for sigma level 234
그림 443. 임시 SBC 환경 구성 235
그림 444. ROS환경 단축어 구현 235
그림 445. 내부 SW 주행 제어 알고리즘 통합 테스트 236
그림 446. 스크류바퀴 조립 236
그림 447. 보기 프레임 조립 237
그림 448. 플랫폼 하부 조립 237
그림 449. 플랫폼 상부 조립 238
그림 450. 정찰 로봇 플랫폼 조립 238
그림 451. 정찰 로봇 플랫폼 조립 완료 238
그림 452. 해변 모래 지형 구동 테스트 239
그림 453. 산악 흙 지형 구동 테스트 239
그림 454. 수상 구동 테스트 239
그림 455. 단위 연결성 확인 240
그림 456. 조향모터 회전 및 속도 240
그림 457. 주행 모터 속도 확인 240
그림 458. 300RPM, 600RPM 속도 테스트 결과 241
그림 459. 900RPM, 1200RPM 속도 테스트 결과 241
그림 460. 모래사장 구동 테스트 242
그림 461. 비포장 산길 구동 테스트 242
그림 462. 200W 모터, 1/10 감속기 출력 243
그림 463. 400W, 1/10 감속기 출력 243
그림 464. 시스템처리장치 내부 SW 전송 메시지 244
그림 465. 내부 모터 명령 기능 244
그림 466. 모터 명령 패킷 검토 244
그림 467. 기구학 명령 콜백 함수 245
그림 468. 모터 상태 콜백 함수 245
그림 469. 제어 알고리즘 구동 확인 246
그림 470. 로봇 아스팔트 환경 구동 확인 246
그림 471. 로봇 비포장 환경 구동 확인 246
그림 472. 로봇 모래 사장 환경 구동 확인 247
그림 473. 로봇 간이수조 수상 구동 확인 247
그림 474. 화단(풀) 환경 구동 확인 247
그림 475. 임시 로봇 시뮬레이터 연결 테스트 248
그림 476. 정찰로봇 연동 통신 메시지 데이터 확인 248
그림 477. 조향 모듈 유격 발생 249
그림 478. 조향 모듈 유격 수정 249
그림 479. 조향 회전 부하 및 직진성 테스트 250
그림 480. 충전장치 단품 251
그림 481. 충전장치 설치 251
그림 482. 지휘통제소 외부 충전 시스템 251
그림 483. 정찰로봇 충전 연결 251
그림 484. 전원 구성도 252
그림 485. 배터리 적층 예시 252
그림 486. 전원 분배 배치도 및 제작 253
그림 487. 전원 및 통신 배치도 및 제작 현황 253
그림 488. 전장품 배치 및 제작 254
그림 489. 휴대용 S/W 육상 시험(1) 254
그림 490. 휴대용 S/W 육상 시험(2) 255
그림 491. SW 운용 모드 설계도 255
그림 492. 임무통제SW GUI 256
그림 493. 운용통제SW GUI 256
그림 494. 임무 설정 기능 256
그림 495. 목표점 설정 기능 257
그림 496. 경로점 전시 기능 257
그림 497. 경고방송 활성화 기능 257
그림 498. C4I 체계 연동 기능 258
그림 499. 로봇 조이스틱 데이터 기능 258
그림 500. 수집영상 전시 기능 259
그림 501. 감시장비 모터 제어 기능 259
그림 502. EO/IR카메라 및 추적 기능 260
그림 503. 수집영상 송신 기능 클라이언트 260
그림 504. 수집영상 이미지 전송 기능 261
그림 505. 표적처리결과 수신부 261
그림 506. 알림 메시지 발송 기능 261
그림 507. 운용통제SW 체계 연동 시험 262
그림 508. 시스템처리장치 연동 262
그림 509. 시스템처리장치 연동 구동 시험 263
그림 510. 임시 통신 연결 확인 263
그림 511. 통신 연결 및 테스트 263
그림 512. 운용통제처리기 내부 WSL2 및 Ubuntu 환경 설치 264
그림 513. 표적알고리즘 연동 및 GPU 용량 확인 264
그림 514. 임무통제 설계 보완 265
그림 515. 임무통제 데이터 흐름도 보완 265
그림 516. 운용통제 데이터 흐름도 보완 266
그림 517. 통신망 회선(1) 266
그림 518. 통신망 회선(2) 267
그림 519. 통신망 회선(3) 267
그림 520. 통신망 DDNS 및 포트포워딩 확인 267
그림 521. LTE 통신 속도 확인 268
그림 522. 휴대용 조종/SW GUI 268
그림 523. 휴대용 조종장치 무선 기능 269
그림 524. 휴대용조종장치 원격 성능 확인 269
그림 525. 휴대용 조종장치 연동 확인 270
그림 526. 이동 명령 수행 확인 270
그림 527. C4I 연결용 클라이언트 구현 271
그림 528. C4I 통신용 데이터 패킷 구성 271
그림 529. 모의환경용 C4I 클라이언트 데이터 설정 272
그림 530. 모의환경용 C4I 서버 데이터 패치 272
그림 531. 임무통제시스템 C4I 체계 연동 기능 272
그림 532. AL 재질의 내부 전장 BRK 273
그림 533. AL 전장 BRK 적용 273
그림 534. 200W 적용 설계 273
그림 535. 400W 적용 설계 273
그림 536. 용접타입의 스크류 바퀴 프레임 274
그림 537. 조립타입 스크류 바퀴 프레임 설계 274
그림 538. 조립타입 스크류 바퀴 프레임 제작 도면 275
그림 539. 400W 부품 및 조립식 프레임 제작 275
그림 540. 스크류 바퀴 2차 제작 276
그림 541. 기존의 용접타입 스크류 바퀴 조립체 276
그림 542. 조립식 스크류 바퀴 조립체 277
그림 543. 산길 운용 테스트 277
그림 544. 해변 모래 사장 구동 테스트 278
그림 545. 수상 테스트 환경 현장 답사 278
그림 546. 수상 운용 테스트 진행 279
그림 547. 무부하 배터리 소모 환경 구성 279
그림 548. 무부하 환경 배터리 소모량 측정 279
그림 549. 등속운동 배터리 소모 환경 구성 280
그림 550. 유동해석 평가 개요 280
그림 551. The shape of screw wheel for each model 281
그림 552. 해석 및 경계조건 281
그림 553. 동력 및 토크 281
그림 554. 스크류 형태에 따른 주위 유동장 결과 282
그림 555. 스크류 형태에 따른 압력장 결과 282
그림 556. 제어기 상태 요청 확인용 디버깅 283
그림 557. 제어기 에러 초기화 283
그림 558. 제어기 파리미터(환경설정) 디버깅 284
그림 559. 주행 명령 분석 후 디버깅 284
그림 560. 주행모터 출력 데이터 포맷 284
그림 561. 조향모터 출력 데이터 포맷 285
그림 562. 배터리 데이터 포맷 285
그림 563. 데이터 포함 비트 구성 구분 기능 285
그림 564. 주행모터 데이터 분석 286
그림 565. 조향모터 데이터 분석 286
그림 566. 제어기 RAW 데이터 수신 확인 286
그림 567. 배터리 데이터 구조 287
그림 568. 배터리 송신 명령 구조 287
그림 569. 배터리 데이터 분석 287
그림 570. 지상구동속도 측정 288
그림 571. 간이수조 수상 환경 동작 288
그림 572. 통제SW 연동 시험 289
그림 573. 임무1대/운용2대SW 연동 확인 289
그림 574. 목표점 설정 반영 290
그림 575. 목표점 설정 반영(2) 290
그림 576. 로봇 위치 전시 확인 290
그림 577. 운용통제 무선 통신망 연동 291
그림 578. 감시장비 EO 영상 전시 291
그림 579. 감시장비 IR 영상 전시 292
그림 580. 로봇 시뮬레이터 활성화 292
그림 581. 로봇 상태 전시 변경 확인 292
그림 582. 로봇 시뮬레이터 연동 확인 293
그림 583. 표적처리결과 로그 293
그림 584. 표적처리결과 확인 293
그림 585. 무선제어기 활용 SW 데이터 통신 294
그림 586. 무선제어기 활용 SW 구동 확인 294
그림 587. 인근 방송 청음 확인 295
그림 588. 인가자 SMS 메시지 295
그림 589. 중앙처리 데이터 패킷 개선 296
그림 590. 로봇처리명령 데이터 패킷 개선 296
그림 591. 임무통제SW GUI 개선 297
그림 592. 운용통제SW GUI 개선 297
그림 593. 휴대용 조종장치 연동 확인(1) 298
그림 594. 모의표적활용 영상 전시 확인 298
그림 595. GPU 용량 부족 확인 299
그림 596. GPU 교체품 299
그림 597. GPU 교체전 운용통제처리기 내부 299
그림 598. GPU 교체 후 운용통제처리기 내부 300
그림 599. GPU 교체 용량 확인 300
그림 600. 통신 장치 문제점 개선 301
그림 601. 통신 모듈 네트워크망 확인 301
그림 602. 근거리 통신 제어 확인 302
그림 603. 환경 구성 및 통신거리 확인 302
그림 604. 정찰로봇 원격 주행 명령 확인(근거리) 303
그림 605. 정찰로봇 원격 조향 명령 확인(원거리) 303
그림 606. 휴대용 조종장치 SW GUI 개선 303
그림 607. 감시장비 WBS 304
그림 608. EO/IR카메라 사양 304
그림 609. 감시장비 전원 및 신호 계통도 305
그림 610. 요구거리에 따른 EO 카메라 화각 적용을 통한 표적 크기 추정 305
그림 611. 요구거리에 따른 IR 카메라 화각 적용을 통한 표적 크기 추정 305
그림 612. 총 5일간의 데이터셋 수집 일정 306
그림 613. 학습데이터 획득을 위한 장치 구성도 307
그림 614. 2축(피치/요) 구동이 가능한 짐벌형 EO/IR 카메라 조립체 기본/상세설계 모델링 307
그림 615. 피치/요 구동을 위한 구동모터 선정 307
그림 616. 피치/요 구동제어를 위한 초소형 12비트 엔코더 선정 308
그림 617. 안정화를 위한 초소형 IMU 센서 선정 308
그림 618. EO 카메라 센서 선정 308
그림 619. IR 카메라 센서 선정 309
그림 620. EO, IR(55mm, 75mm) 카메라 별 중량 비교 분석 309
그림 621. 감시장비 소모전력 분석 310
그림 622. 감지장비 및 신호변환기 조립체 최적화 설계 결과 310
그림 623. ARM Cortex-M7 사양표 311
그림 624. 초소형 자세안정화 제어보드 회로도 311
그림 625. 초소형 자세안정화 제어보드 아트웍 및 제작 실물 311
그림 626. 모터 및 엔코더 통신을 위한 다중 통신 채널 반영 312
그림 627. RS232 통신 인터페이스 반영 312
그림 628. 영상획득을 위한 영상신호 변환보드 회로도 312
그림 629. 영상신호 변환보드 아트웍 결과 313
그림 630. 영상신호 변환보드 제작 결과(RF커넥터 포함) 313
그림 631. IR 영상추적 모사 그레이레벨 313
그림 632. EO 영상추적 모사 314
그림 633. EO 영상추적 구동 314
그림 634. IR 영상추적 구동 314
그림 635. 영상획득 장치 내부 구성 315
그림 636. 어선/목선/고무보트/사람(마네킹)/부이 5종 선정 결과 315
그림 637. 시험 환경 구성(근거리/중거리/원거리) 316
그림 638. 영상획득 시험(낮 이미지) 316
그림 639. 영상획득 시험(밤 이미지) 316
그림 640. 채증된 이미지 샘플 316
그림 641. 자세안정화 알고리즘 블록도 317
그림 642. 6축 모션 구동기에 장착한 EO/IR 카메라 조립체 1차 시제 317
그림 643. 자세안정화 미적용 결과 317
그림 644. 자세안정화 적용 결과 318
그림 645. H.264 압축을 적용한 EO 카메라 영상 RTSP 스트리밍 수신 결과(VLC) 318
그림 646. H.264 압축을 적용한 IR 카메라 영상 RTSP 스트리밍 수신 결과(VLC) 318
그림 647. EO 카메라 밝기 조정 결과 319
그림 648. EO 카메라 선명도 조정 결과 319
그림 649. EO 카메라 대조비(BLC) 적용 전/후 결과 319
그림 650. EO 카메라 WDR 적용 전/후 결과 320
그림 651. AGC 적용 결과 320
그림 652. EO/IR 카메라 조립체 시제품 1식 제작 결과 321
그림 653. 신호변환기 조립체 제작 및 통합 결과 322
그림 654. 시제품 통합 완료(카메라 조립체, 구동 조립체 우측면) 323
그림 655. 시제품 통합 완료(구동조립체 좌측면 및 전체 통합) 323
그림 656. 1차 시제품 중량 측정 결과 324
그림 657. 감시장비 테스트 SW 및 EO/IR 영상 전시 324
그림 658. 감시장비 구동기능 결과(팬 및 틸트 이동) 325
그림 659. 감시장비 줌 제어 결과(EO 광학 줌 확대, IR 디지털 줌 2배) 325
그림 660. 감시장비 소비전력(평시) 326
그림 661. 어선/목선/고무보트/사람(마네킹)/부이 5종 326
그림 662. 감시장비 현장 배치 327
그림 663. 거리별 6개의 포인트에 대한 이미지 327
그림 664. EO카메라 사양 328
그림 665. EO카메라 탐지거리(선박@1km 이상, 20도 이상) 328
그림 666. EO카메라 탐지/인식거리(사람@0.25km, 6.7도 이상) 328
그림 667. IR카메라 사양 329
그림 668. IR카메라 탐지거리(선박@1km, 디지털줌 x2) 329
그림 669. IR카메라 탐지/인식 거리(선박@0.25km) 329
그림 670. 감시장비 소형경량(2kg이내) 요구도를 만족하기위한 엔지니어링 플라스틱과 알루미늄 적용 330
그림 671. 감시장비 방수를 위한 오링 적용 설계 반영 331
그림 672. 신호변환기 조립체 방수 설계 적용 331
그림 673. 방진을 위한 방진마운트 조립체 적용 331
그림 674. 개선시제 기구 설계 크기 332
그림 675. 감시장비 중량비교 332
그림 676. 센서조립체 살빼기 332
그림 677. 베이스조립체 살빼기 333
그림 678. 센서조립체 방수 씰 333
그림 679. 구동부조립체 측판 방수 씰 333
그림 680. 방열을 위한 방열팬 적용 334
그림 681. 감시장비 및 신호변환기 조립체 BOM 최신화 334
그림 682. 기구 제작 도면 최신화(센서조립체) 334
그림 683. 기구 제작도면 최신화(베이스 및 구동조립체) 335
그림 684. 기구품 제작 입고 결과 335
그림 685. 센서조립체 기구품 제작 입고 결과 336
그림 686. 구동조립체(측판) 기구품 제작 입고 결과 336
그림 687. 구동조립체(측판) 기구품 제작 입고 결과 336
그림 688. 베이스조립체 기구품 제작 입고 결과 337
그림 689. 신호변환기조립체 기구품 제작 입고 결과 337
그림 690. 내부 장착 기구품 제작 입고 결과 338
그림 691. EO카메라 조립 및 통합 338
그림 692. IR카메라 조립 및 통합 339
그림 693. 센서조립체 조립 및 통합 339
그림 694. 구동부조립체 조립 및 통합 339
그림 695. 베이스조립체 조립 및 통합 340
그림 696. 방진마운트 조립체 조립 및 통합 340
그림 697. 신호변환기 조립체 조립 및 통합 340
그림 698. 2차 시제품 #1 조립 및 통합 결과 341
그림 699. 2차 시제품 #2 조립 및 통합 결과 341
그림 700. 신호변환기 조립체 조립 및 통합 결과 342
그림 701. EO카메라 제어 통합 적용 342
그림 702. IR카메라 제어 통합 적용 342
그림 703. 구동제어 통합 적용(고각제어) 343
그림 704. 구동제어 통합 적용(방위제어) 343
그림 705. 안정화 시험 구성 343
그림 706. 안정화 시험 결과 영상 344
그림 707. 피치/요 PID 통합 적용 344
그림 708. 화각 측정 결과(EO카메라) 344
그림 709. Xavier Orin 내 영상획득 구현 결과 345
그림 710. 표적을 지정하고 영상추적 알고리즘을 구동한 후 감시장비를 좌우로 이동한 결과(EO) 345
그림 711. 표적을 지정하고 영상추적 알고리즘을 구동한 후 감시장비를 상하로 이동한 결과(EO) 345
그림 712. 표적을 지정하고 영상추적 알고리즘을 구동한 후 감시장비를 좌우로 이동한 결과(IR) 346
그림 713. 표적을 지정하고 영상추적 알고리즘을 구동한 후 감시장비를 상하로 이동한 결과(IR) 346
그림 714. 감시장비 영상 및 제어 테스트 용 사용자 UI SW 구현 결과 346
그림 715. 시험구성 347
그림 716. 감시장비 2차시제 #1호기 기능시험 347
그림 717. 감시장비 2차시제 #2호기 기능시험 348
그림 718. 감시장비 2차시제 단위시험 348
그림 719. 시험성적서 2차시제 #1 349
그림 720. 시험성적서 결과 2차 시제 #2 349
그림 721. 무인수상정 플랫폼 장착 EOIR 통합 결과 350
그림 722. 무선을 이용한 영상 및 제어 데이터 송수신 구축 결과 350
그림 723. 기구축 사업 사용자 UI SW 구현 결과 351
그림 724. 감시장비 사용자 UI SW 통합 결과 351
그림 725. 무인기 플랫폼 장착 EOIR 방진마운트 적용 결과 352
그림 726. 감시장비 방진마운트 장착 통합 결과 352
그림 727. 중량 요구도 검증 시험 결과 353
그림 728. 로봇플랫폼과 감시장비 장착 결과 354
그림 729. 상용 RTSP 뷰어 프로그램을 이용한 EO 카메라 영상 수신 전시 결과 354
그림 730. 상용 RTSP 뷰어 프로그램을 이용한 IR 카메라 영상 수신 전시 결과 355
그림 731. 감시장비 사용자 UI SW를 이용한 EO 및 IR 카메라 영상 전시 결과 355
그림 732. 감시장비와 지상 통제 소프트웨어 연동 구성 356
그림 733. 감시장비와 지상 통제 소프트웨어 연동 결과 - EO 카메라 영상 전시 356
그림 734. 감시장비와 지상 통제 소프트웨어 연동 결과 - IR 카메라 영상 전시 357
그림 735. 감시장비 IP 리스트 확정 결과 357
그림 736. 감시장비와 연동 통제 소프트웨어 ICD 결과 358
그림 737. 감시장비와 연동 통제 소프트웨어 ICD 연동 구성 359
그림 738. 선박에 대한 1km에서의 탐지 결과 359
그림 739. 마네킹에 대한 0.15km에서의 인식 결과 360
그림 740. 1km에서의 선박에 대한 EO 카메라 획득 영상 360
그림 741. 0.15km에서의 마네킹에 대한 EO 카메라 획득 영상 361
그림 742. 선박에 대한 1km에서의 탐지 결과 361
그림 743. 선박에 대한 0.2km에서의 인식 결과 362
그림 744. 1km에서의 선박에 대한 IR 카메라 획득 영상 362
그림 745. 0.2km에서의 선박에 대한 IR 카메라 획득 영상 363
그림 746. EO 카메라 추적 결과 363
그림 747. IR 카메라 추적 결과 363
그림 748. 영상 추적 구성도 364
그림 749. 추적 결과 1 - 표적 정보 인가(상), 자동 추적 기능(하) 364
그림 750. 추적 결과 2 - 표적 정보 인가(상), 자동 추적 기능(하) 365
그림 751. 확보한 데이터의 학습을 위한 라벨링 화면 366
그림 752. 확보한 데이터의 학습을 위한 라벨링 화면 366
그림 753. 데이터 셋의 이미지 정보와 이미지에 존재하는 객체의 bounding... 367
그림 754. 다양한 크기의 객체 탐지 성능 향상을 위한 Shifted Window... 368
그림 755. Shifted Window 알고리즘을 통한... 368
그림 756. 작은 객체 인식 성능 향상을 위한 self-attention의... 369
그림 757. 확대되기 이전 프레임인 고해상도 이미지와 확대된 이후의... 369
그림 758. Feature 비교를 통한 지식증류(knowledge distillation)... 370
그림 759. 왼쪽) RGB 이미지, 중앙) IR 이미지, 오른쪽) RGB이미지와 IR이미지를... 370
그림 760. RGB영상과 IR영상의 프레임과 화각을 일치시키기 위한 파이프라인 370
그림 761. 개발한 확대되기 이전의 이미지 및 확대된 이미지의 정보를 사용하여 동시에... 371
그림 762. 개발한 탐지 알고리즘의 정성적 평가 372
그림 763. 개발한 BLDCNet(Buoy Light Detection and pattern Classification... 372
그림 764. 인식을 위해 적용한 TSM module의 동작 모식도 373
그림 765. SAM 기반 알고리즘 트래커가 탑재된 라벨링 화면 374
그림 766. 제안된 모델(ATTNet)의 전체 개요도 374
그림 767. FLIR ADAS 데이터셋에서 제안된 모델(ATTNet)의 정성적 평가 시각화 375
그림 768. 기동정찰로봇과 서버간의 연동 기술 개념도 375
그림 769. 다개체(Agent)와 서버간 연동 시스템 실험 환경 376
그림 770. 1번 Local환경(Agent)의 이미지 송신 및 추론 데이터 수신 결과 376
그림 771. 2번 Local환경(Agent)의 이미지 송신 및 추론 데이터 수신 결과 377
그림 772. 3번 Local환경(Agent)의 이미지 송신 및 추론 데이터 수신 결과 377
*표시는 필수 입력사항입니다.
| 전화번호 |
|---|
| 기사명 | 저자명 | 페이지 | 원문 | 기사목차 |
|---|
| 번호 | 발행일자 | 권호명 | 제본정보 | 자료실 | 원문 | 신청 페이지 |
|---|
도서위치안내: / 서가번호:
우편복사 목록담기를 완료하였습니다.
*표시는 필수 입력사항입니다.
저장 되었습니다.